


2026-10-08
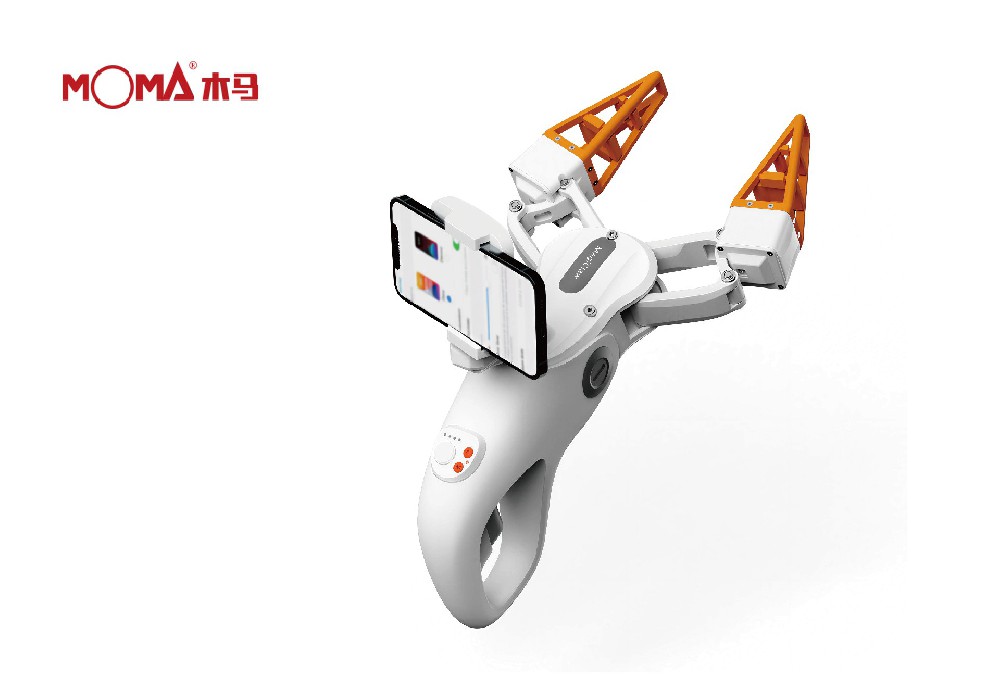
为了让机器人的操作研究更理解真实世界,得到真实操作过程的数据积累。也为了将复杂的机器人操作研究,转化为一套更容易部署、更容易感知、更容易迭代的工具系统,asMagiClaw 双形多模态夹爪系统现已提供开源开发支持,并已在实验、展示和实际测试场景中进行了验证。木马设计深入研究该产品的技术背景以及应用场景,从人机体验、外观美学、结构装配、材料特性等多方面进行设计定义,以匠心精造的态度打磨多轮产品细节,最终将技术与机械转化为成熟好用的产品。
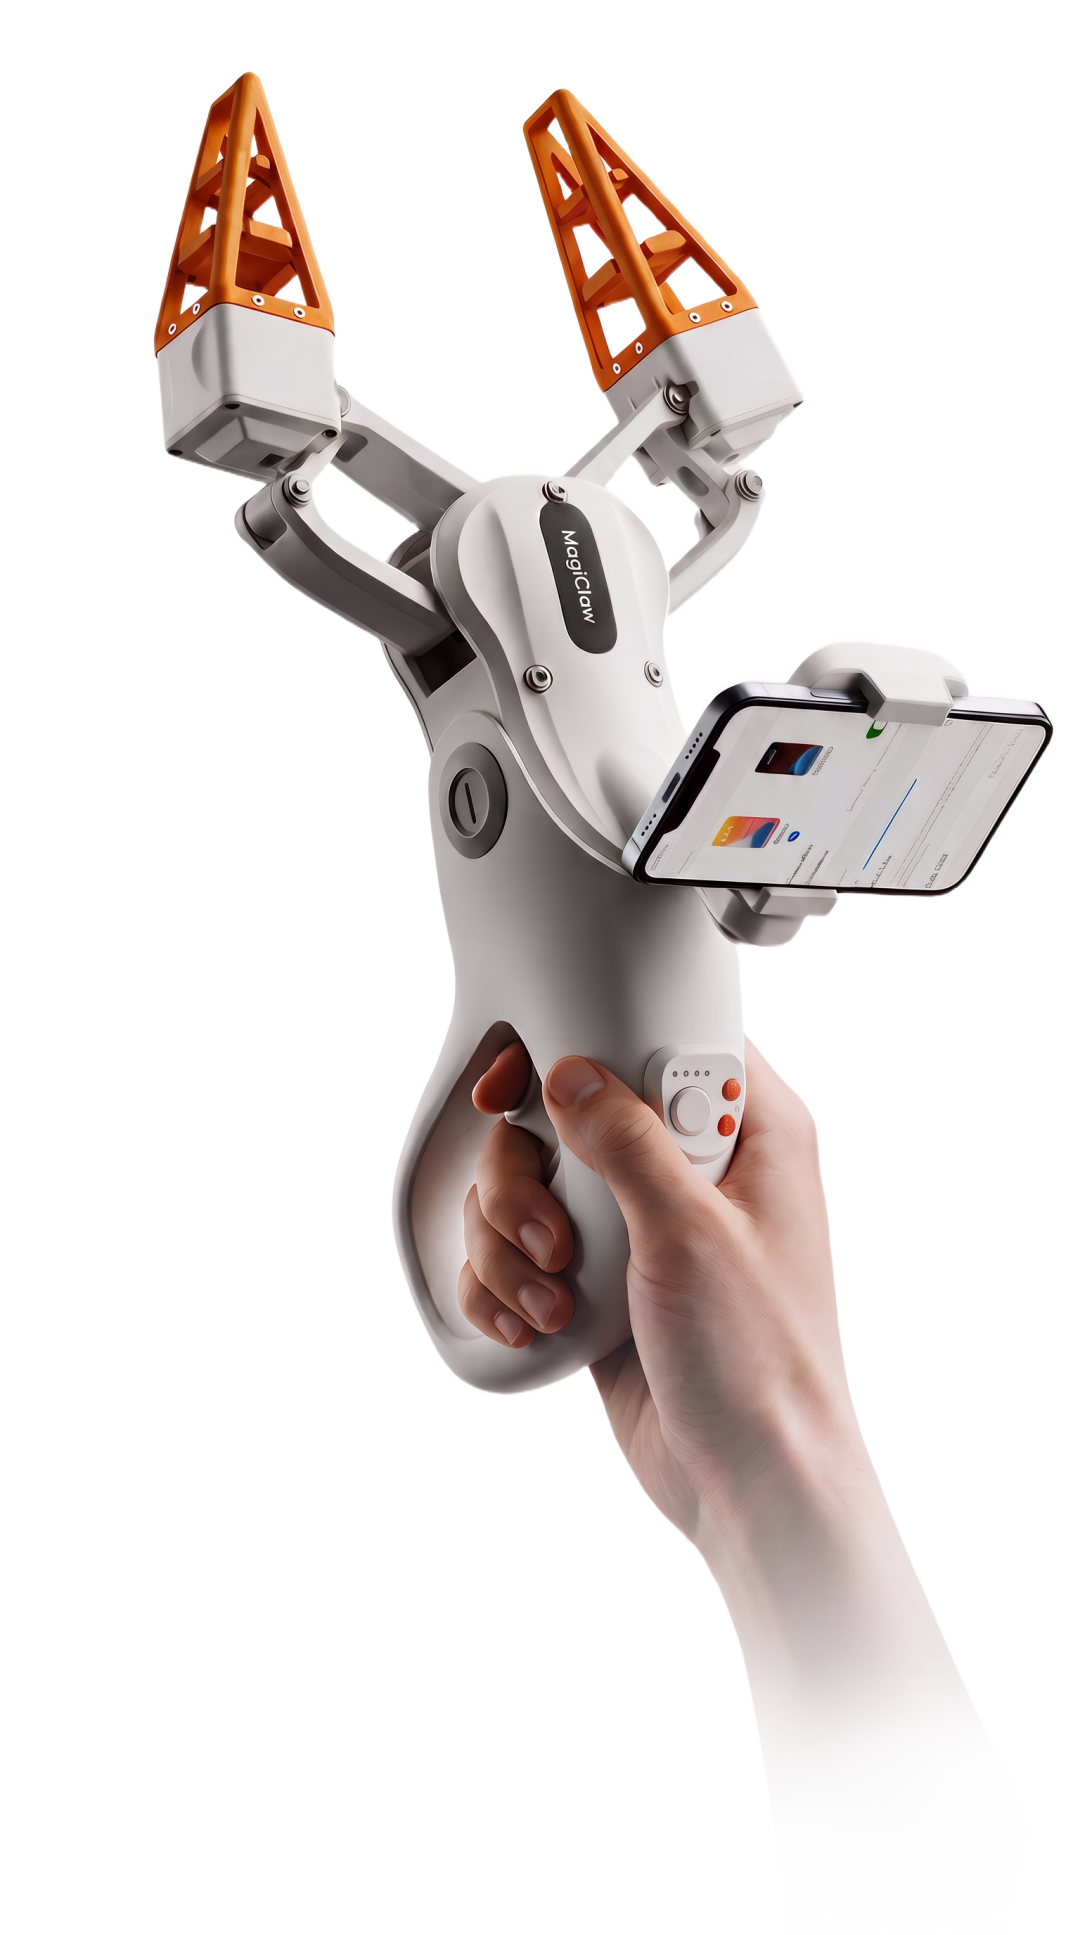
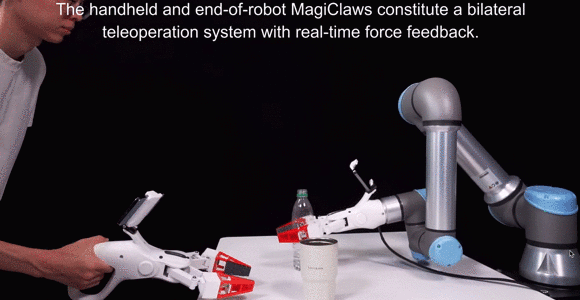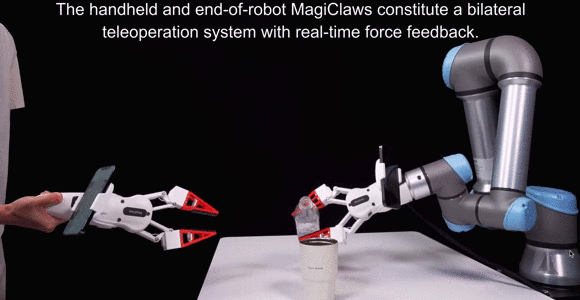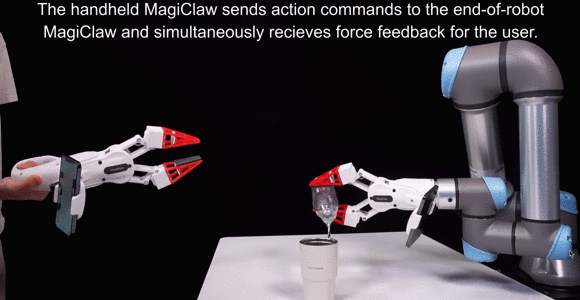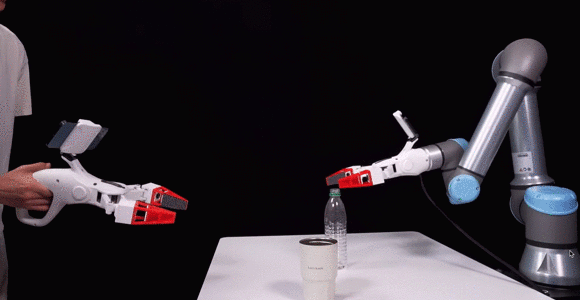
👋在手持形态下,操作者可以像使用控制器一样直接操作夹爪,可以遥操作演示、任务数据采集和人机协作测试。🤖在机械臂末端形态下,asMagiClaw 可以执行抓取、夹持和交互任务的末端执行器。
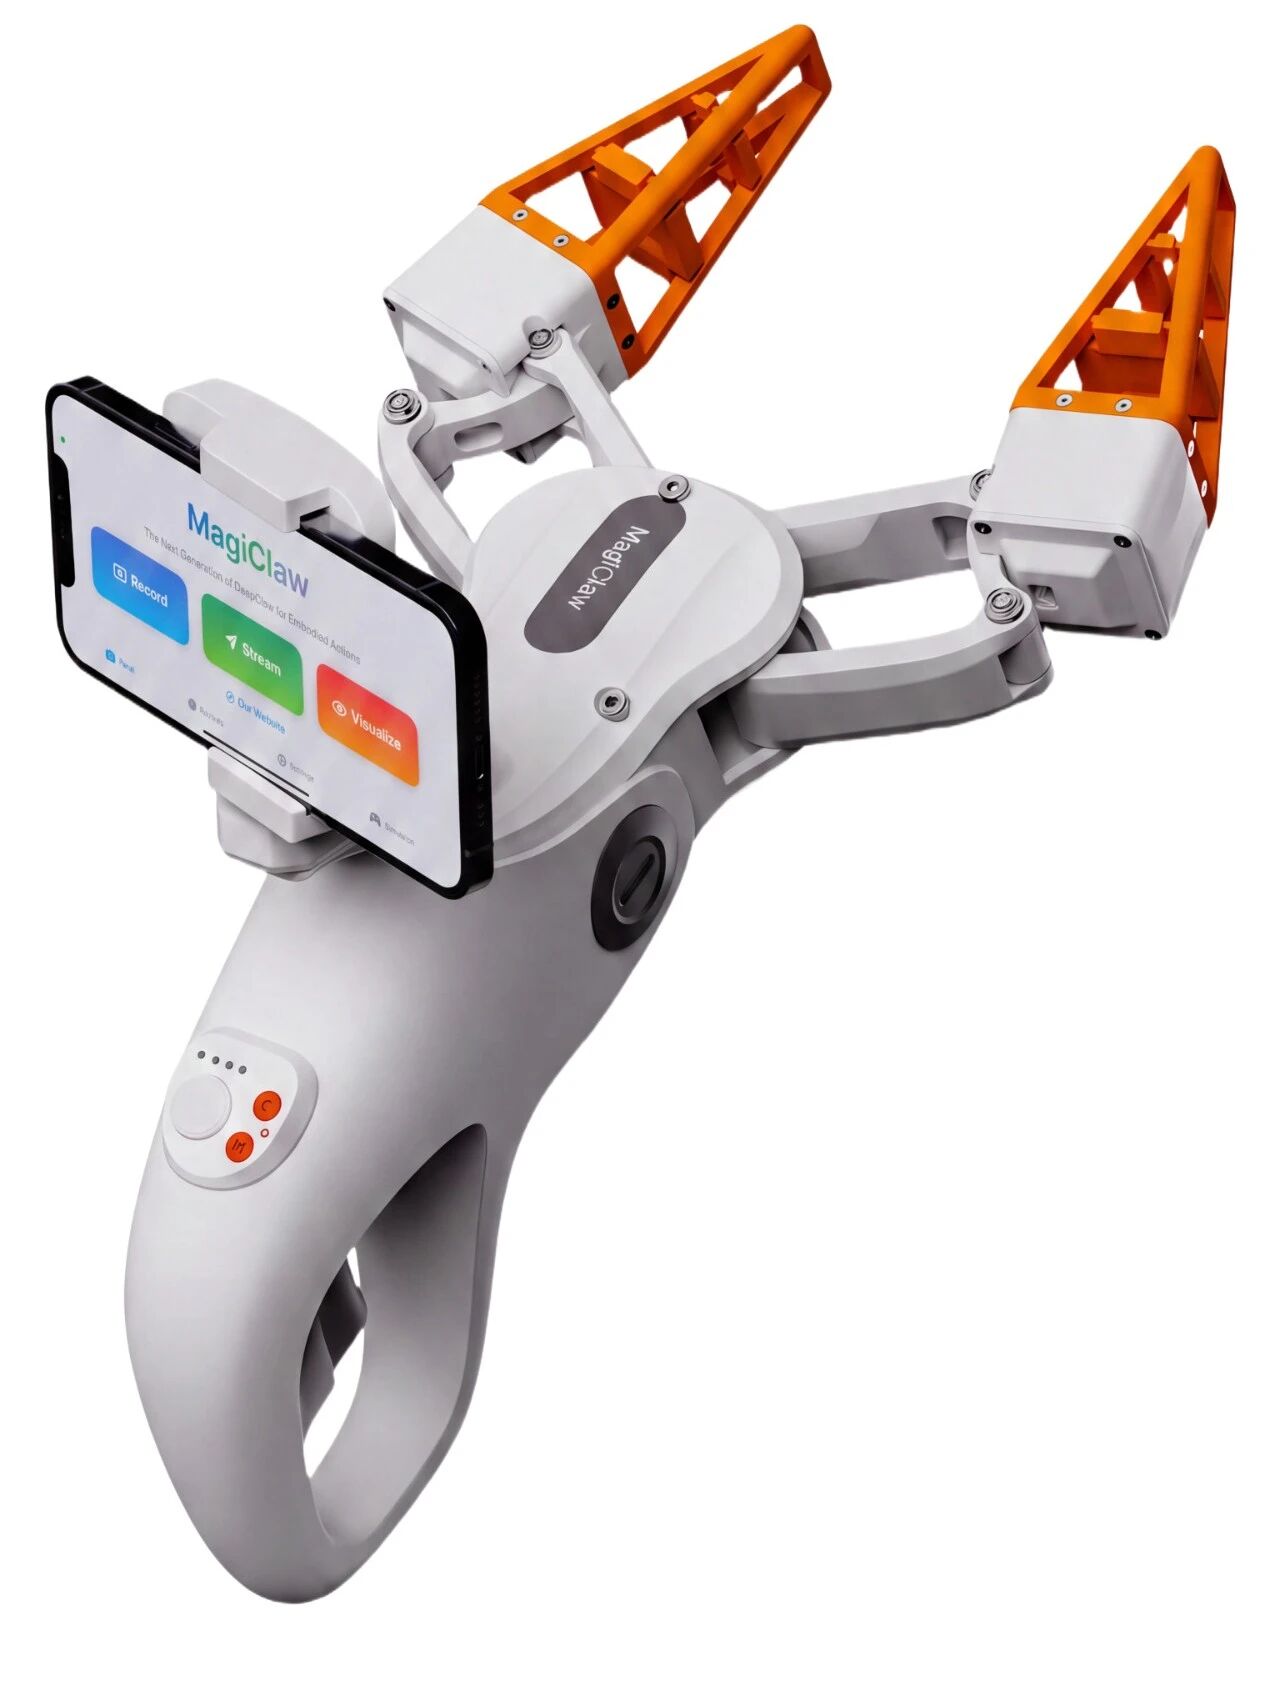
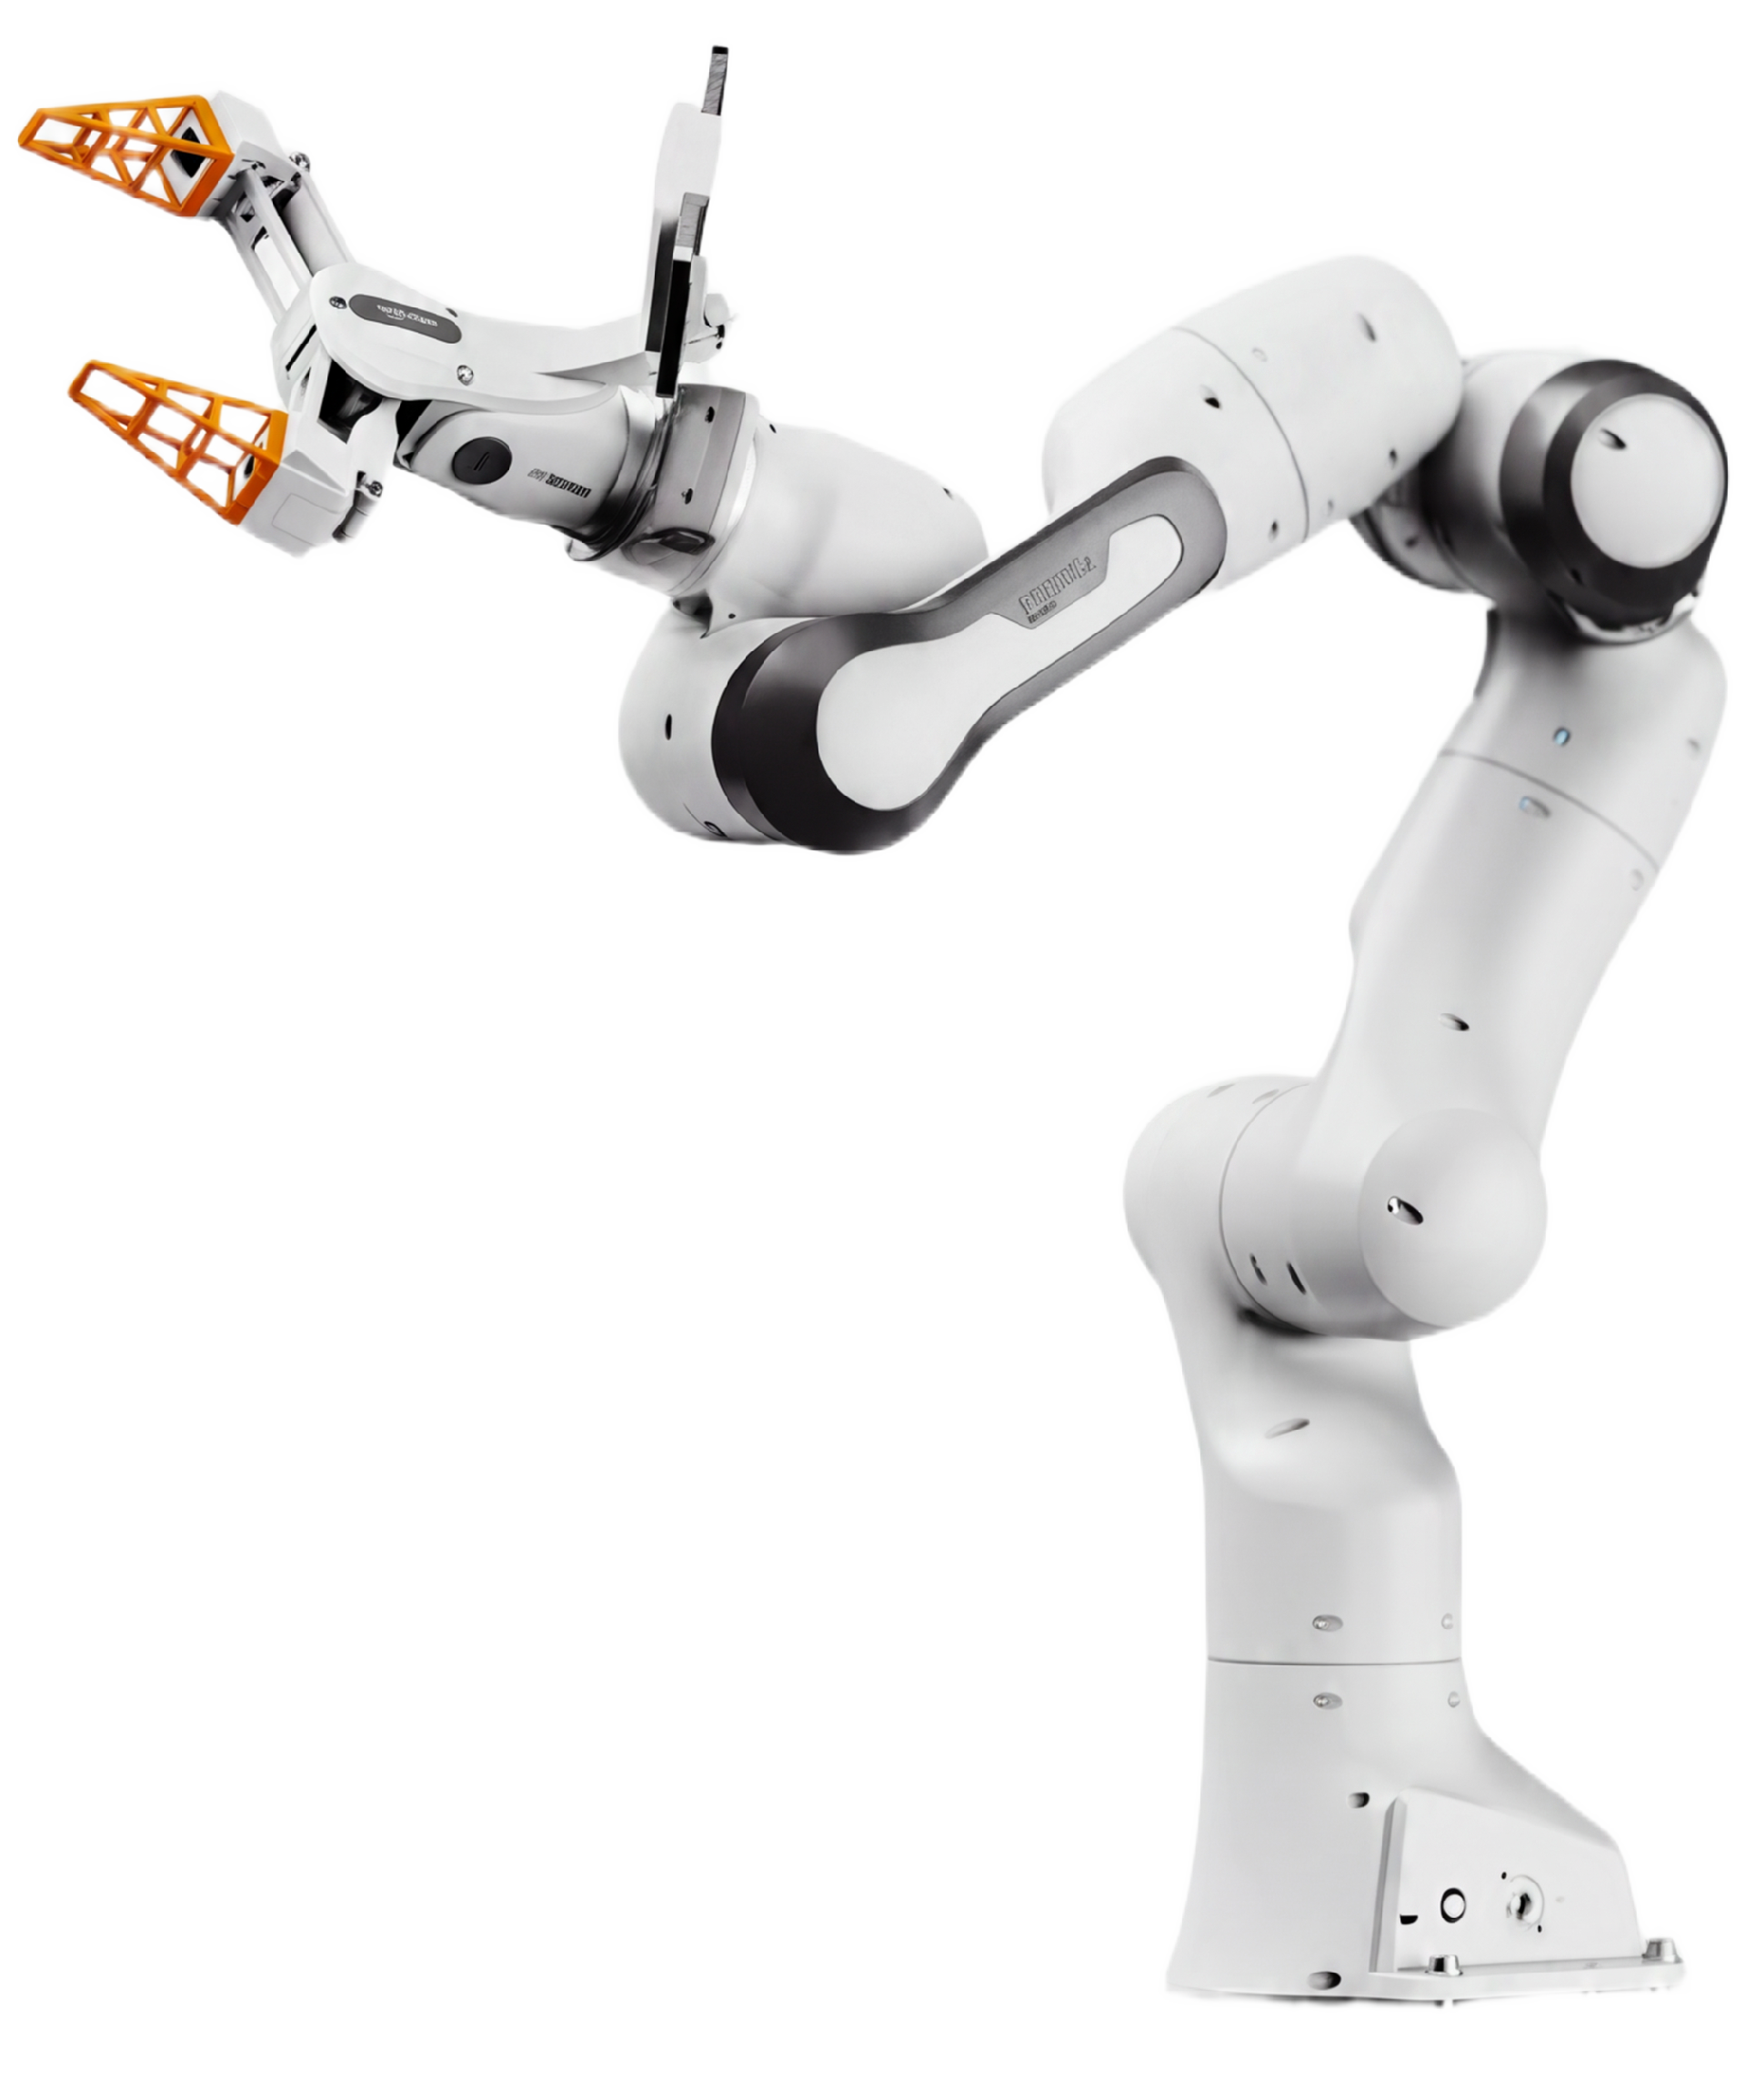
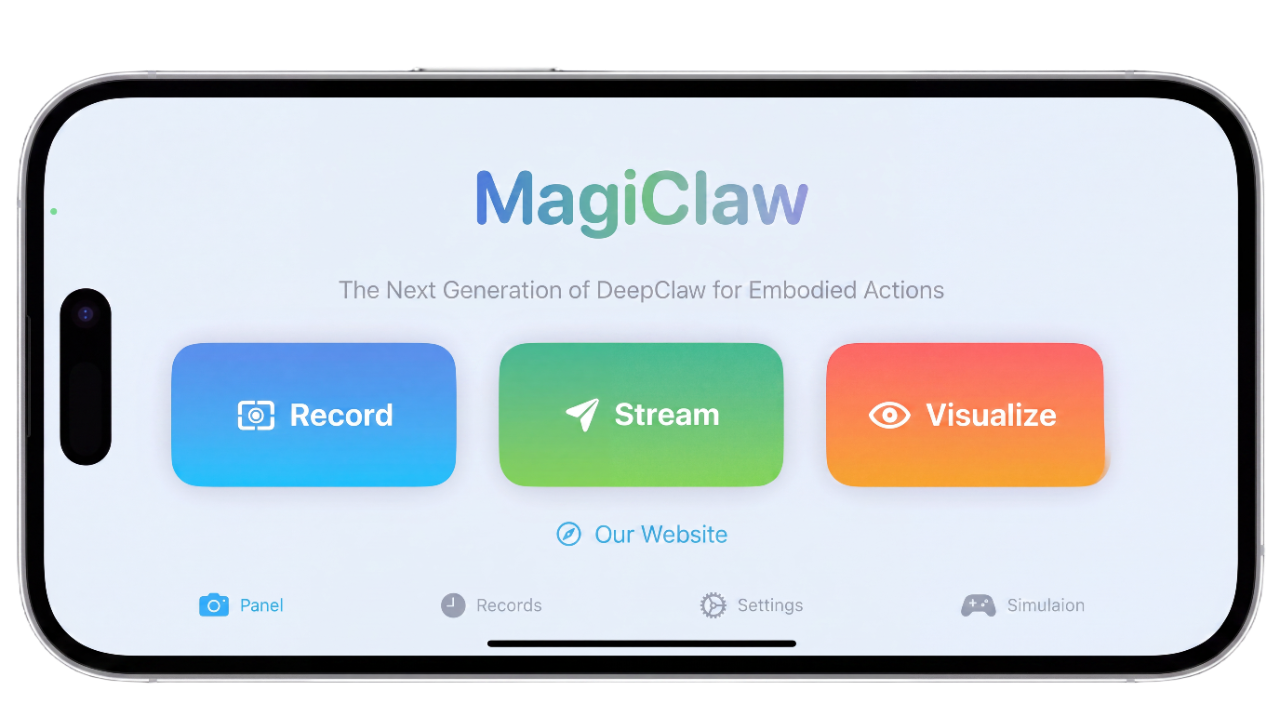
asMagiClaw 支持实时物理力觉反馈。当机器人端夹爪接触物体、产生夹持力或遇到阻力时,手持端可以同步反馈夹持状态,让操作者在远程控制中获得更接近真实触感的判断依据。
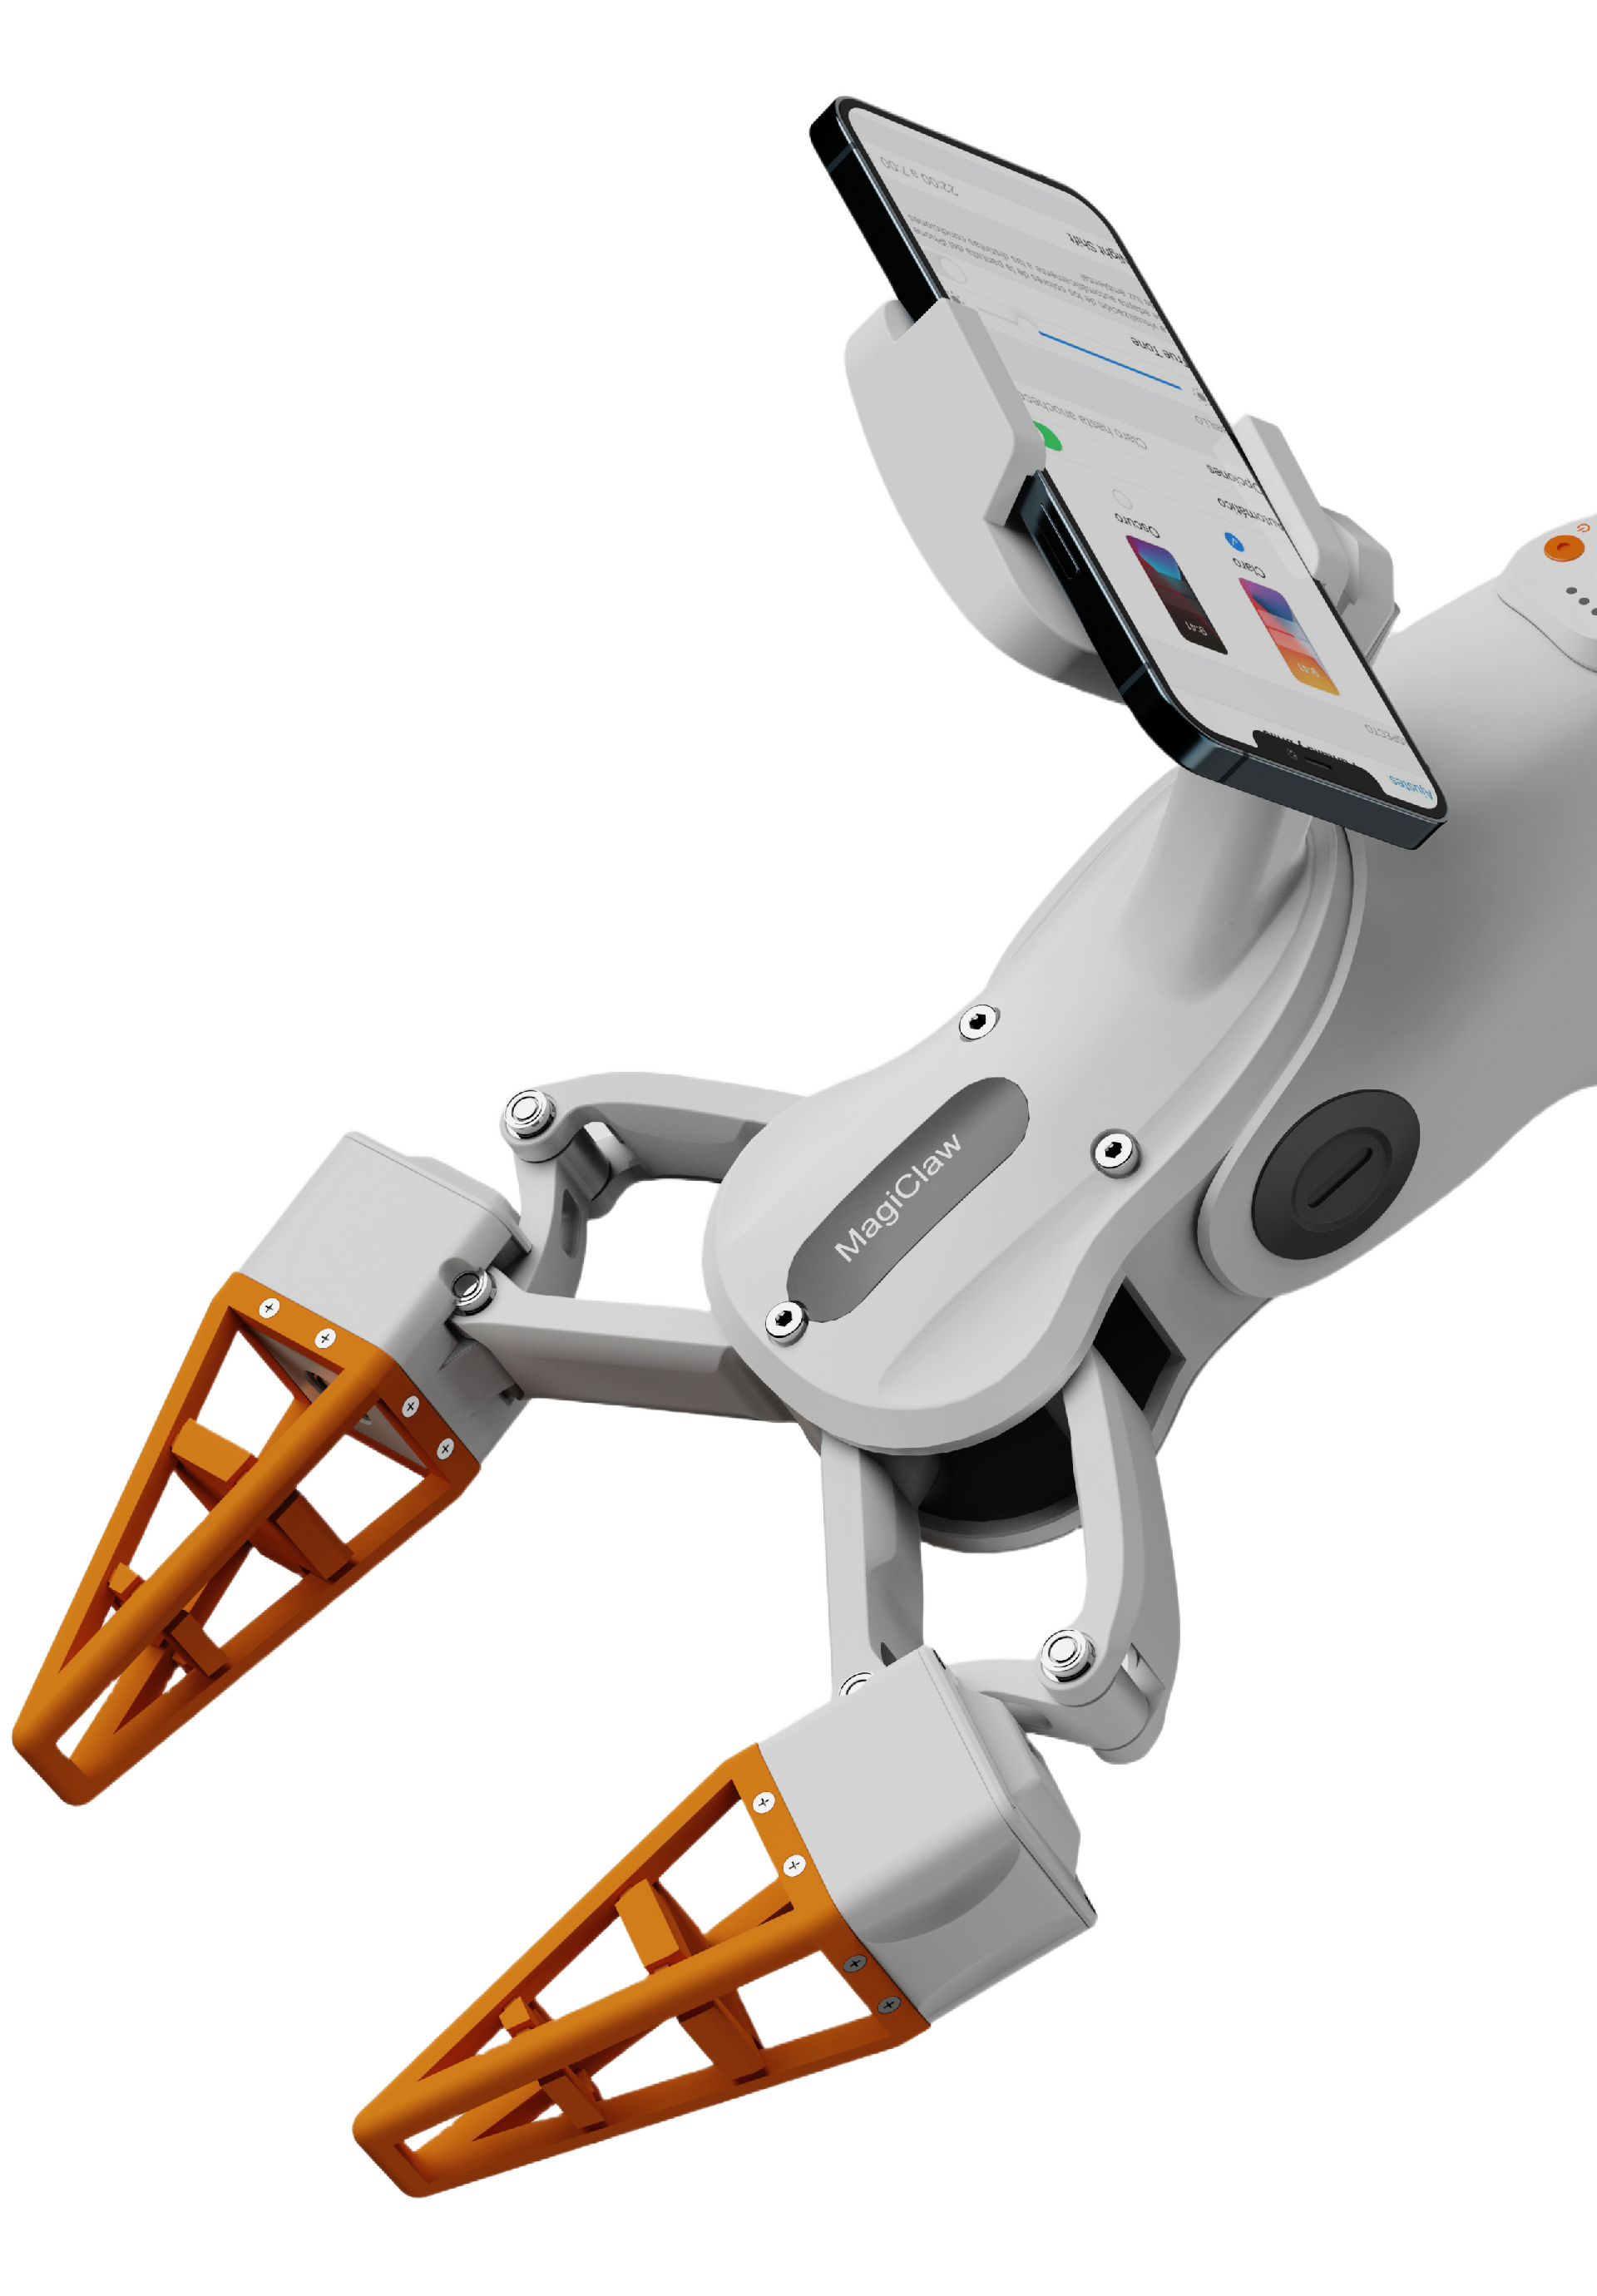
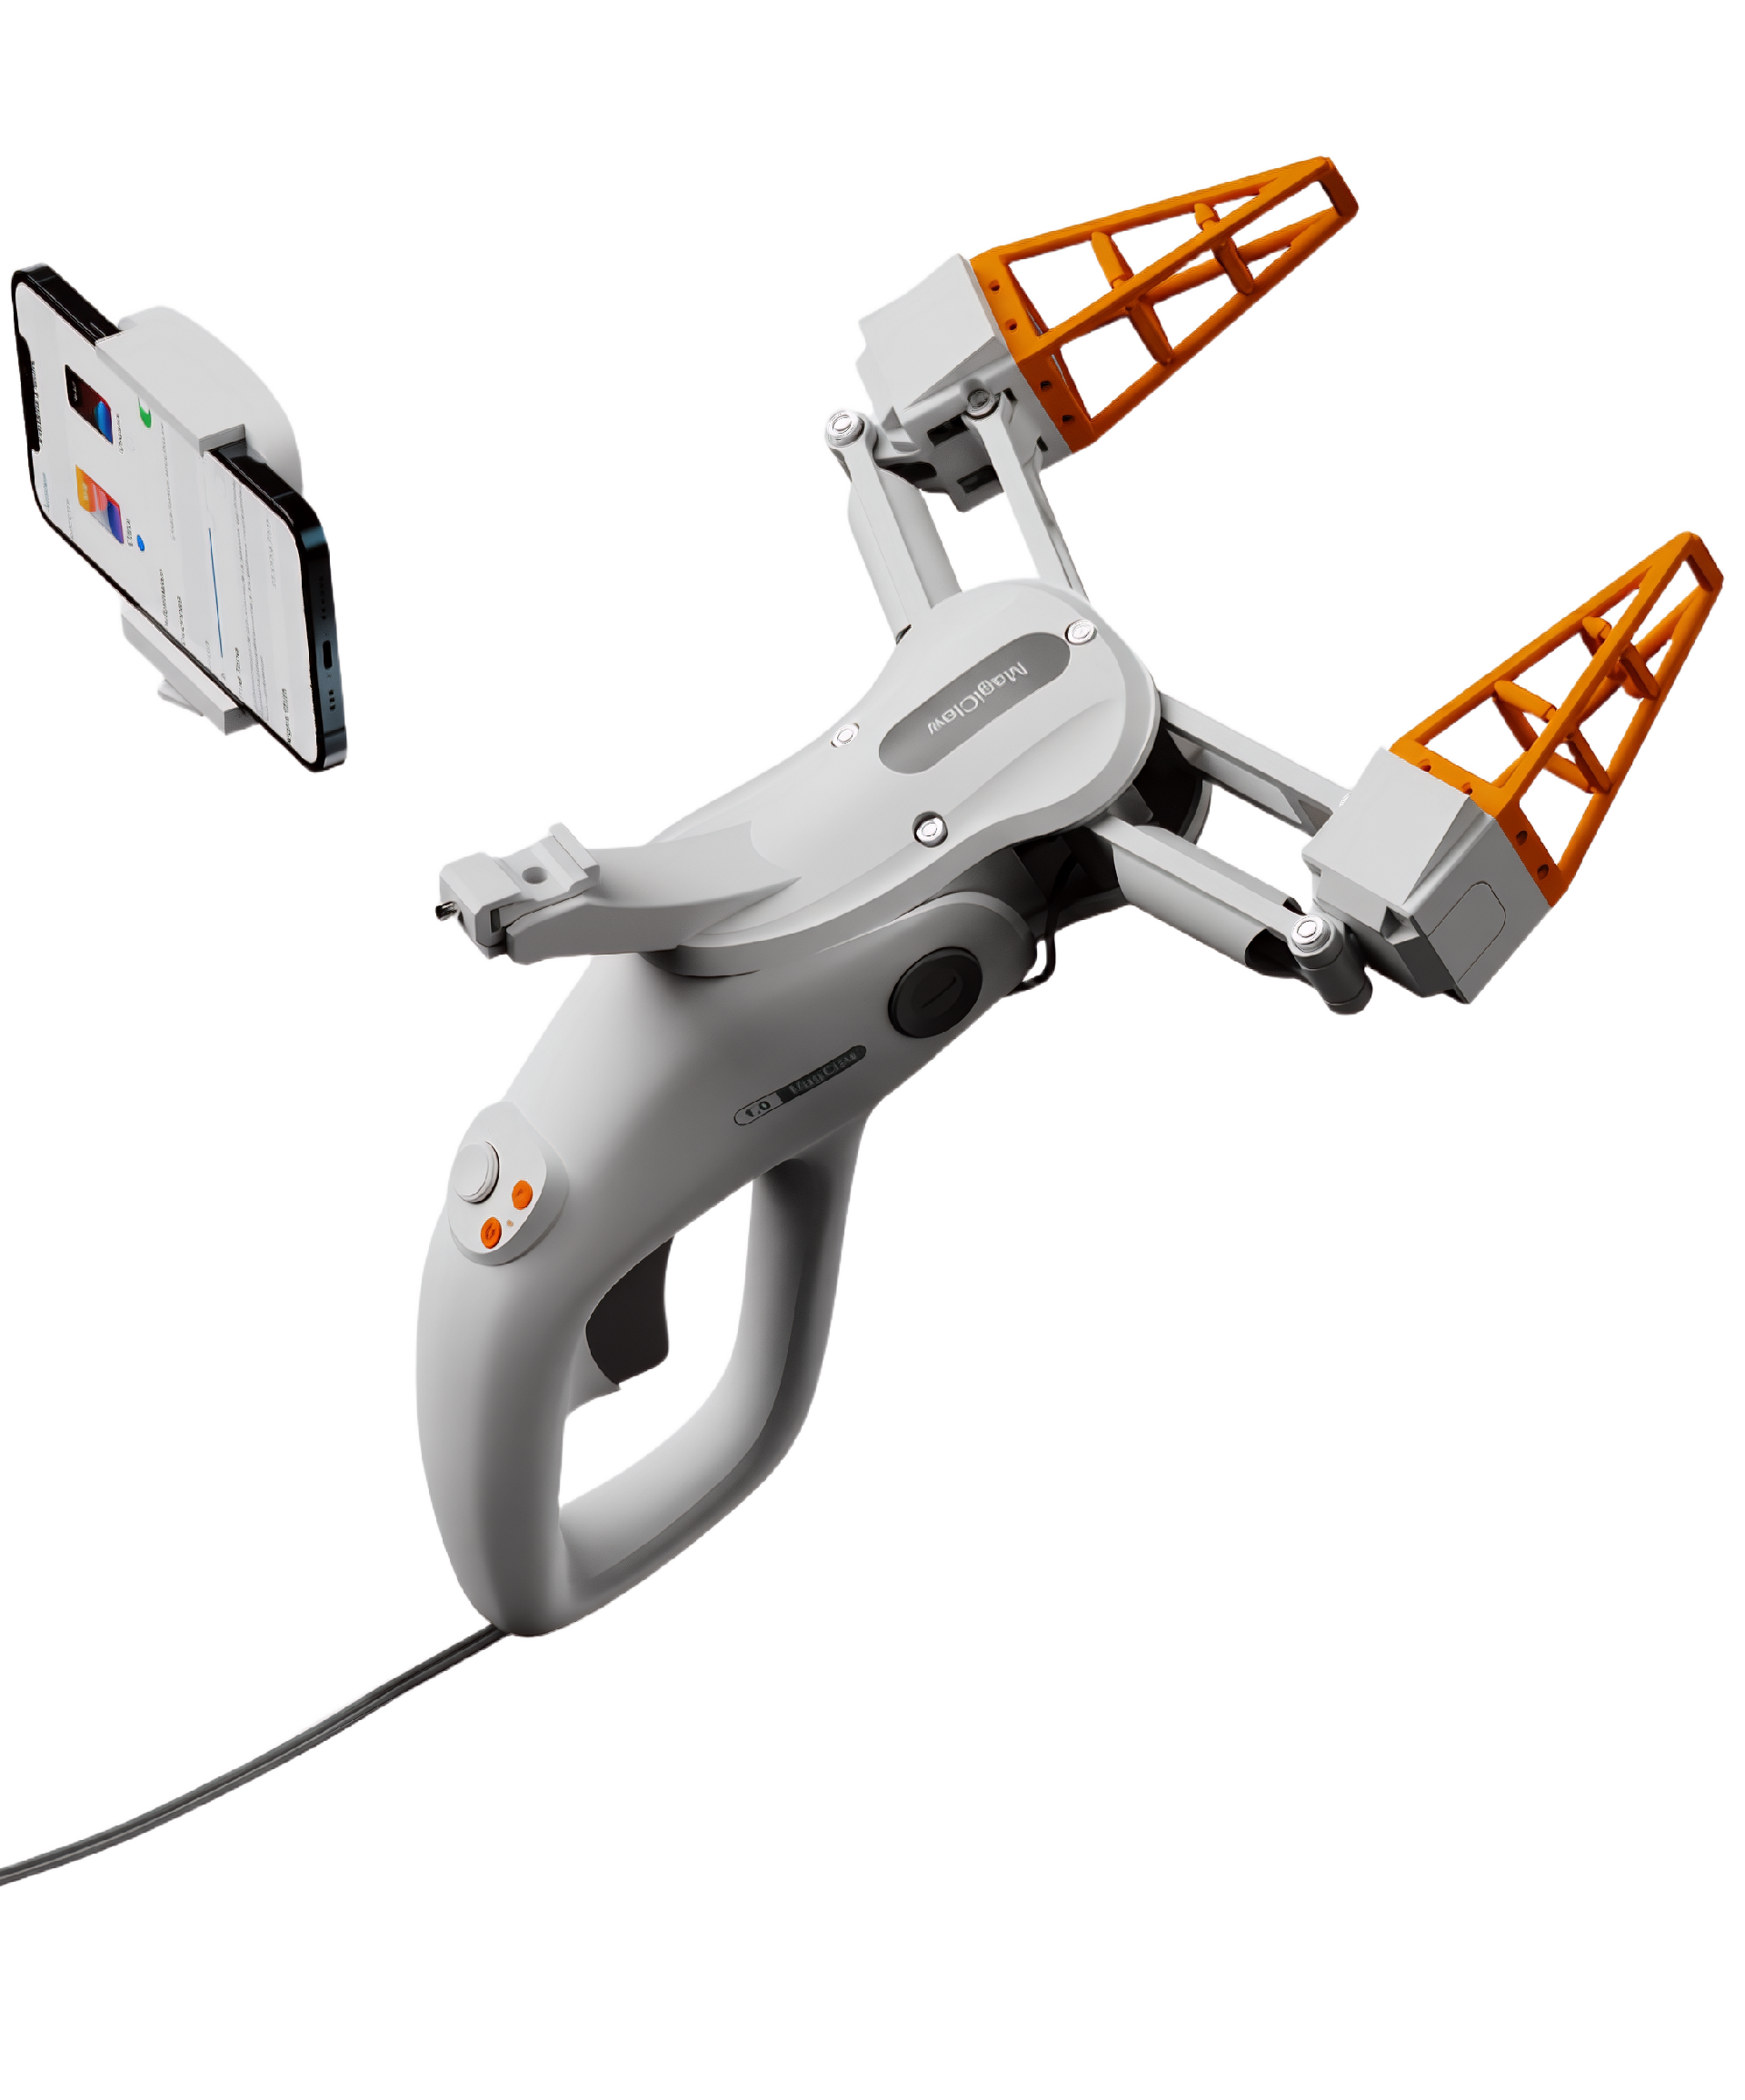
asMagiClaw 不只是一个夹爪,也是一套多模态操作数据采集系统。在真实世界演示中,完整地记录操作中发生了什么:夹爪看到了什么、移动到了哪里、接触到了什么、用了多大的力,以及物体在接触中发生了怎样的变化。
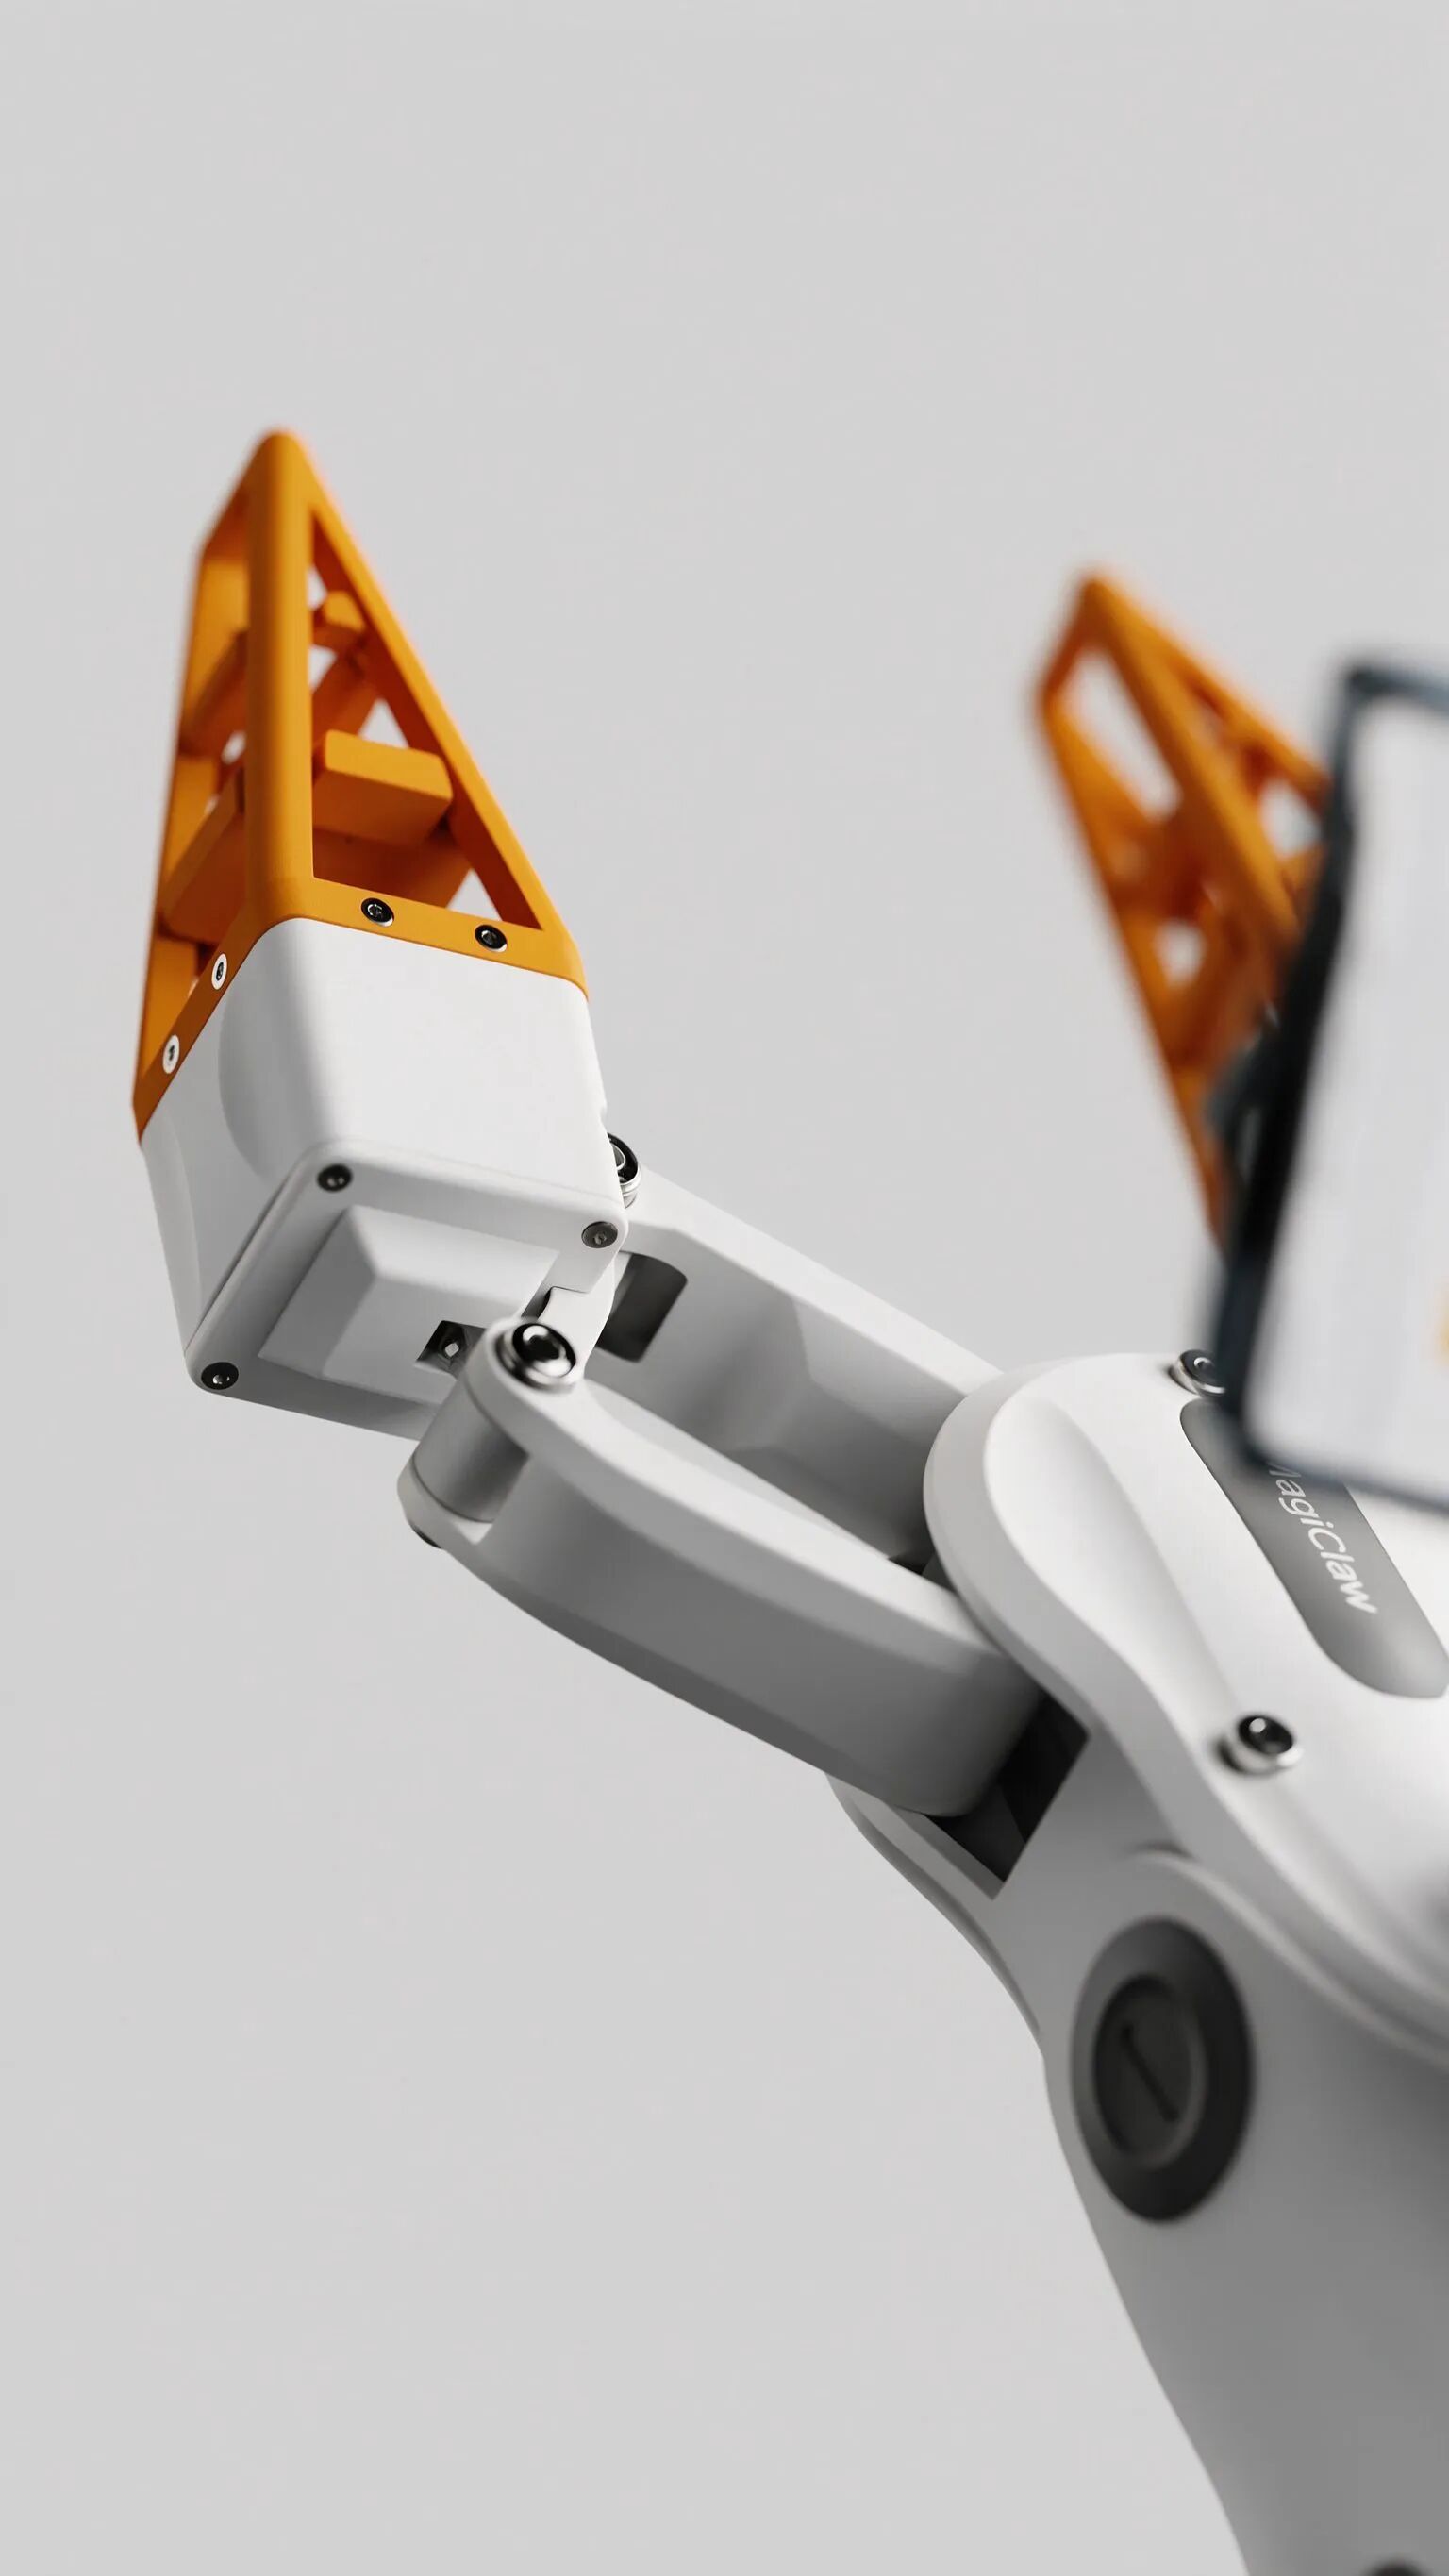
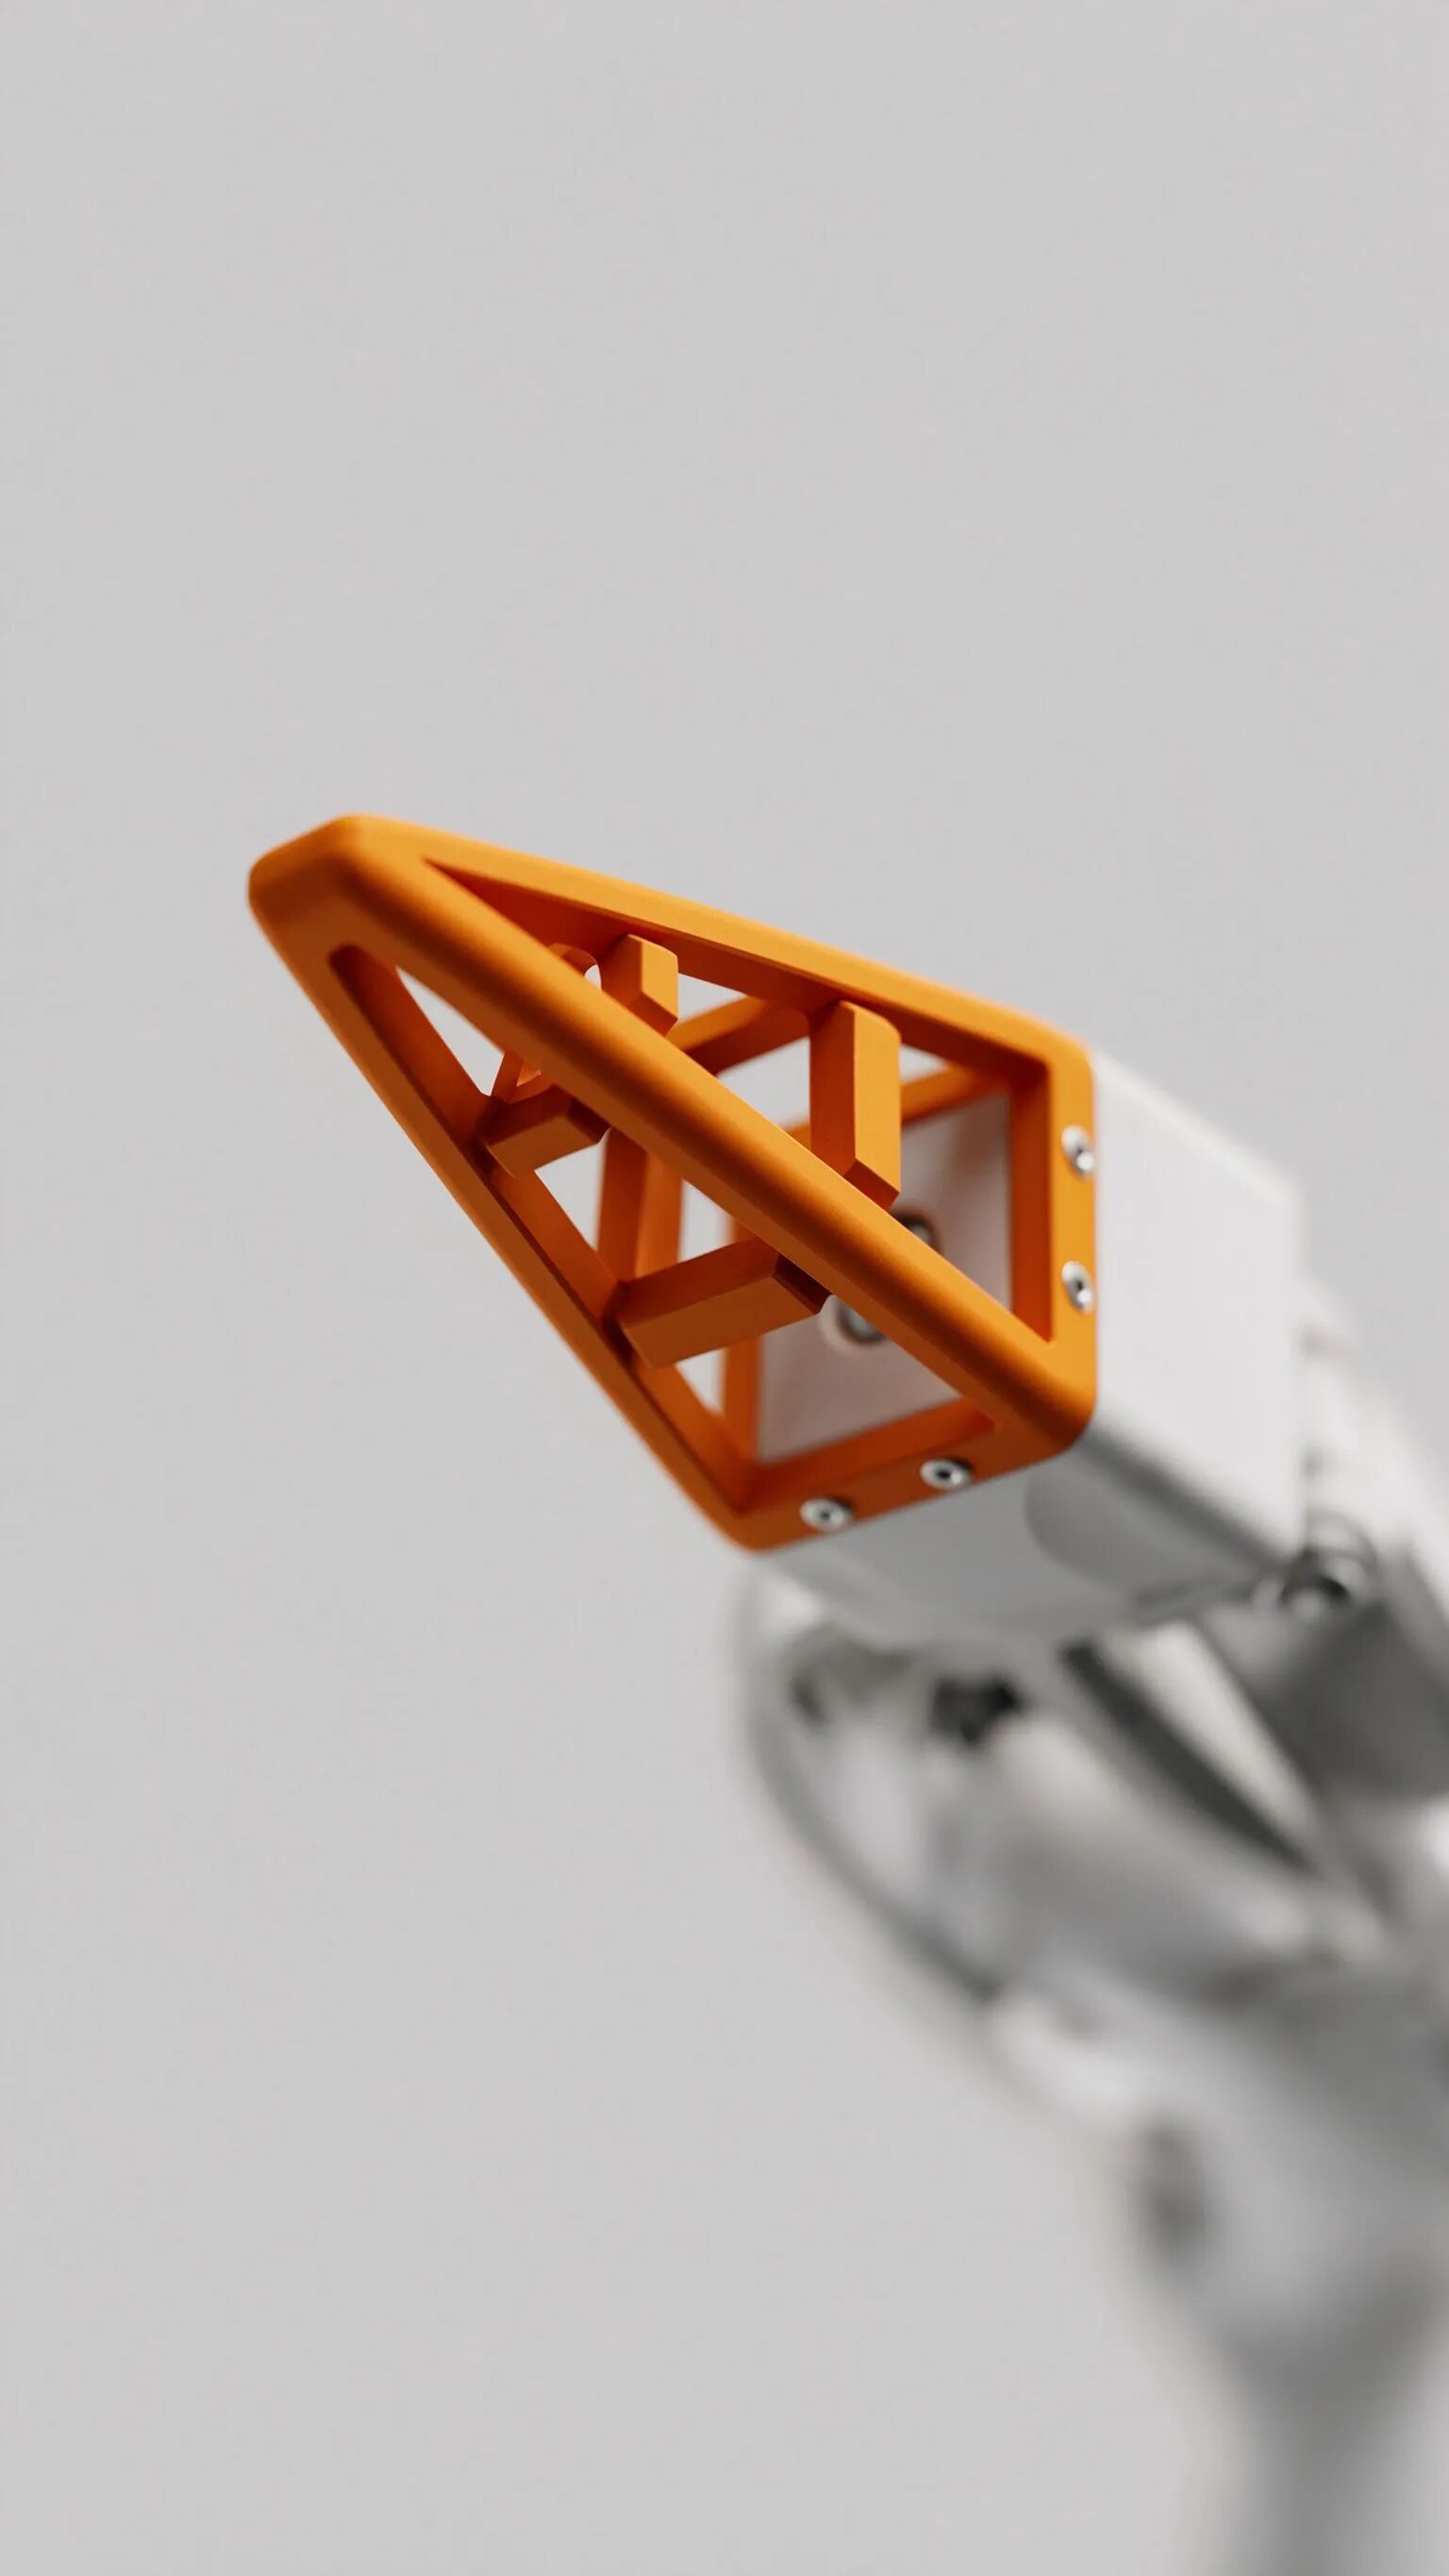
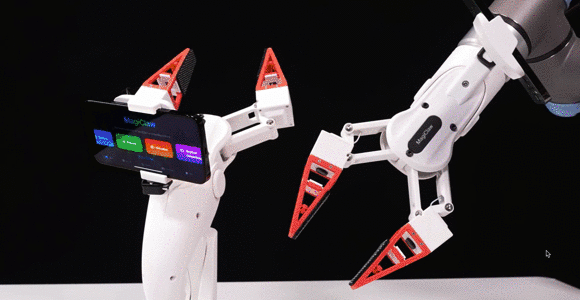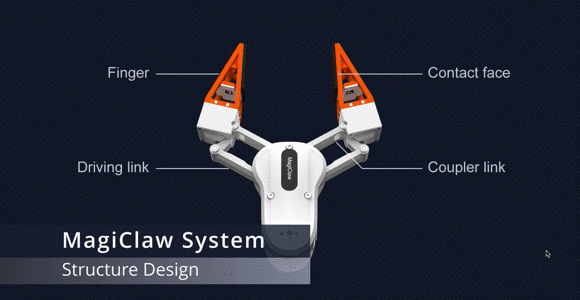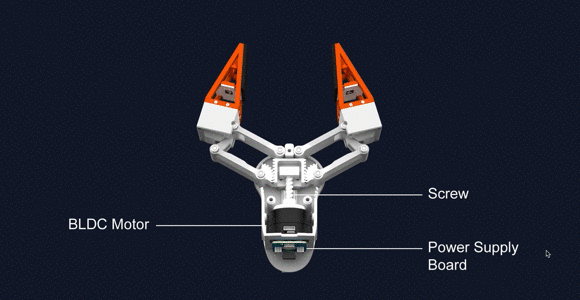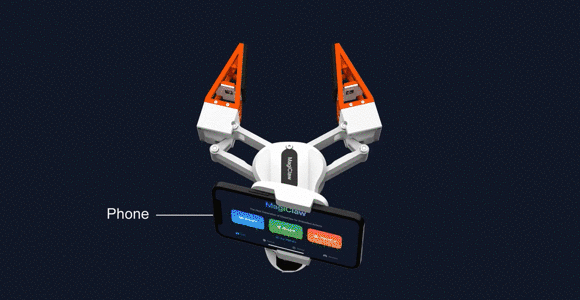
作为一款面向研究、教学和开发验证的产品,asMagiClaw 需要适应不断变化的实验任务。因此,它采用模块化结构。夹爪主体、指端结构、手机固定模块、传感模块和机械臂安装方式都围绕可拆装、可适配、可迭代的目标展开。
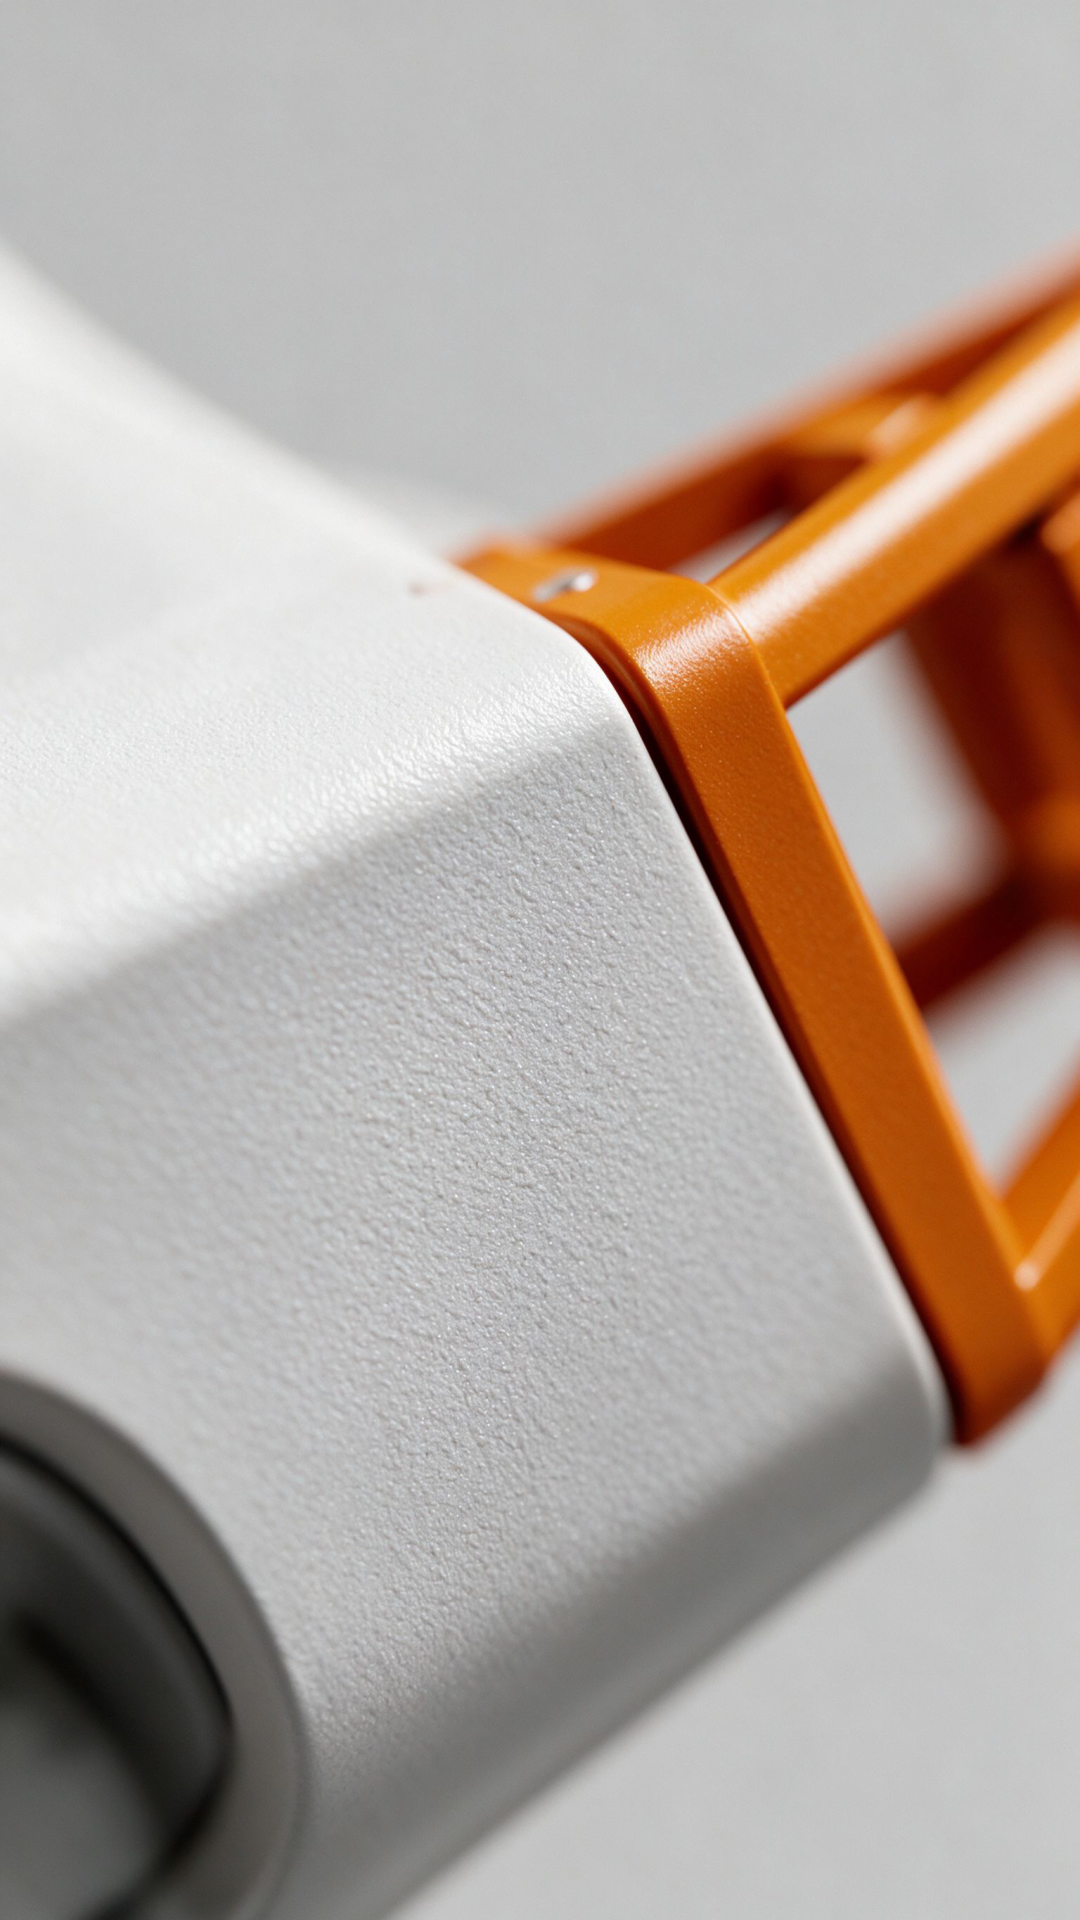
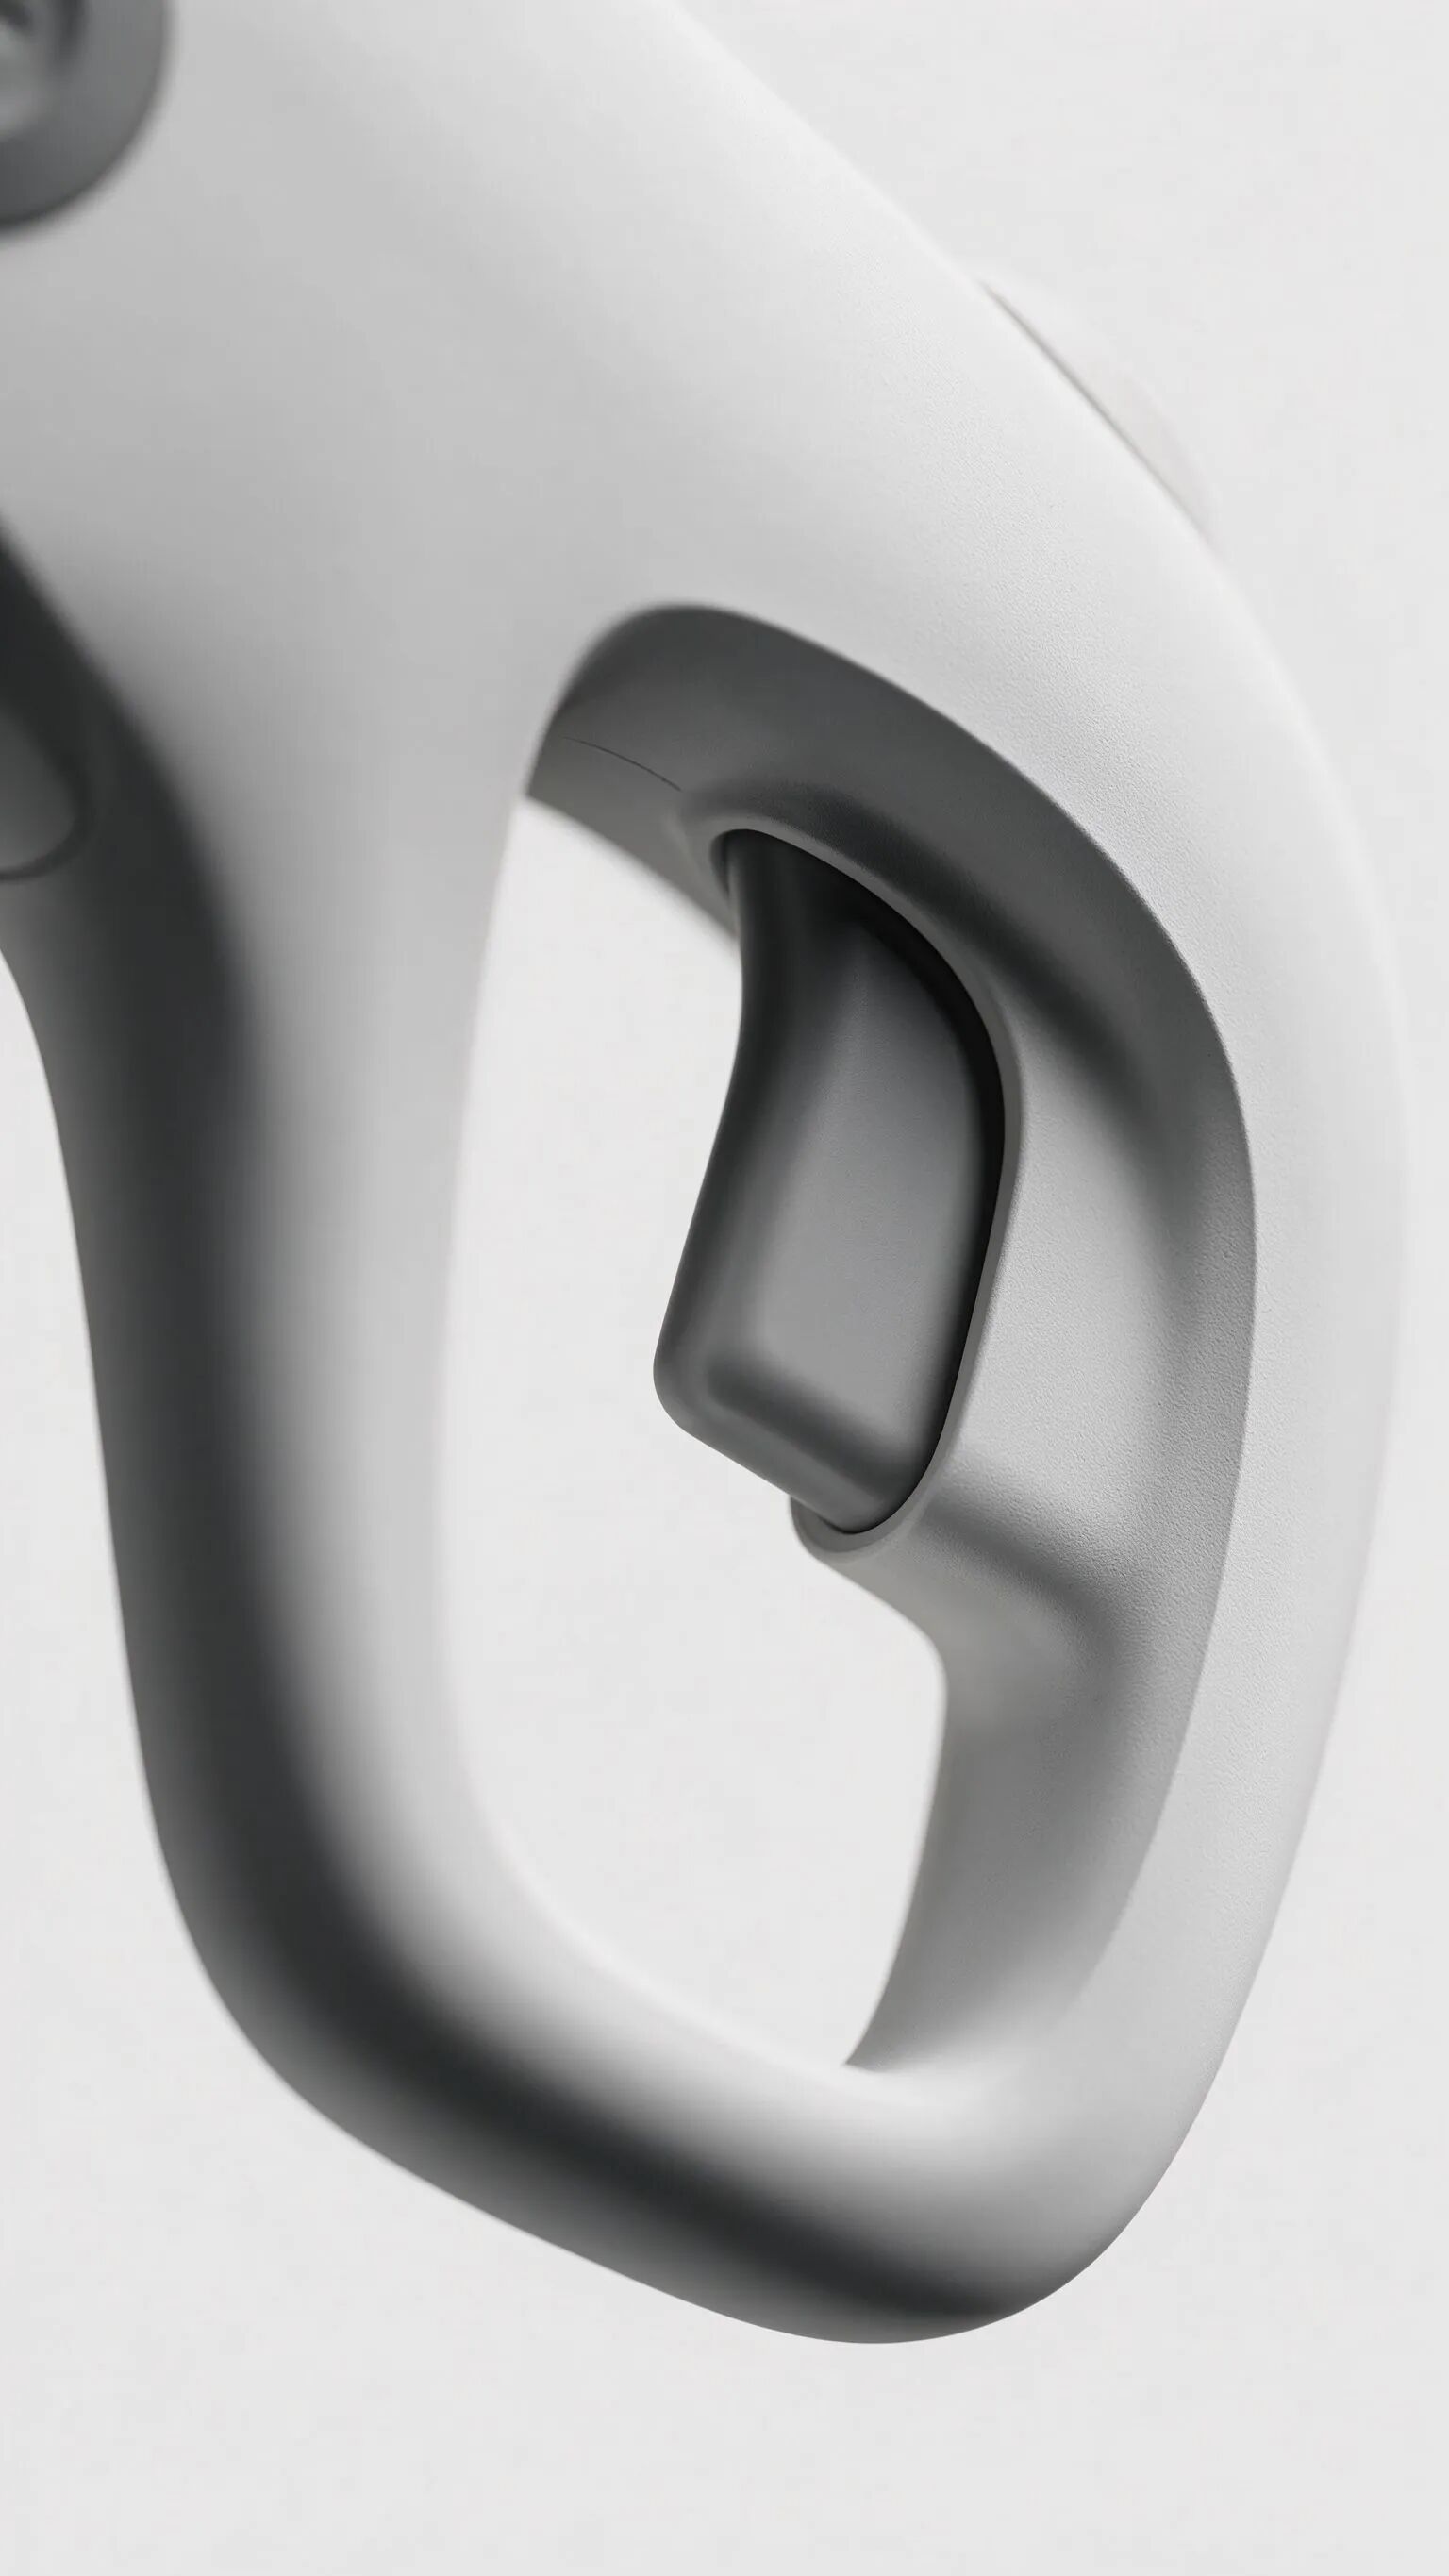
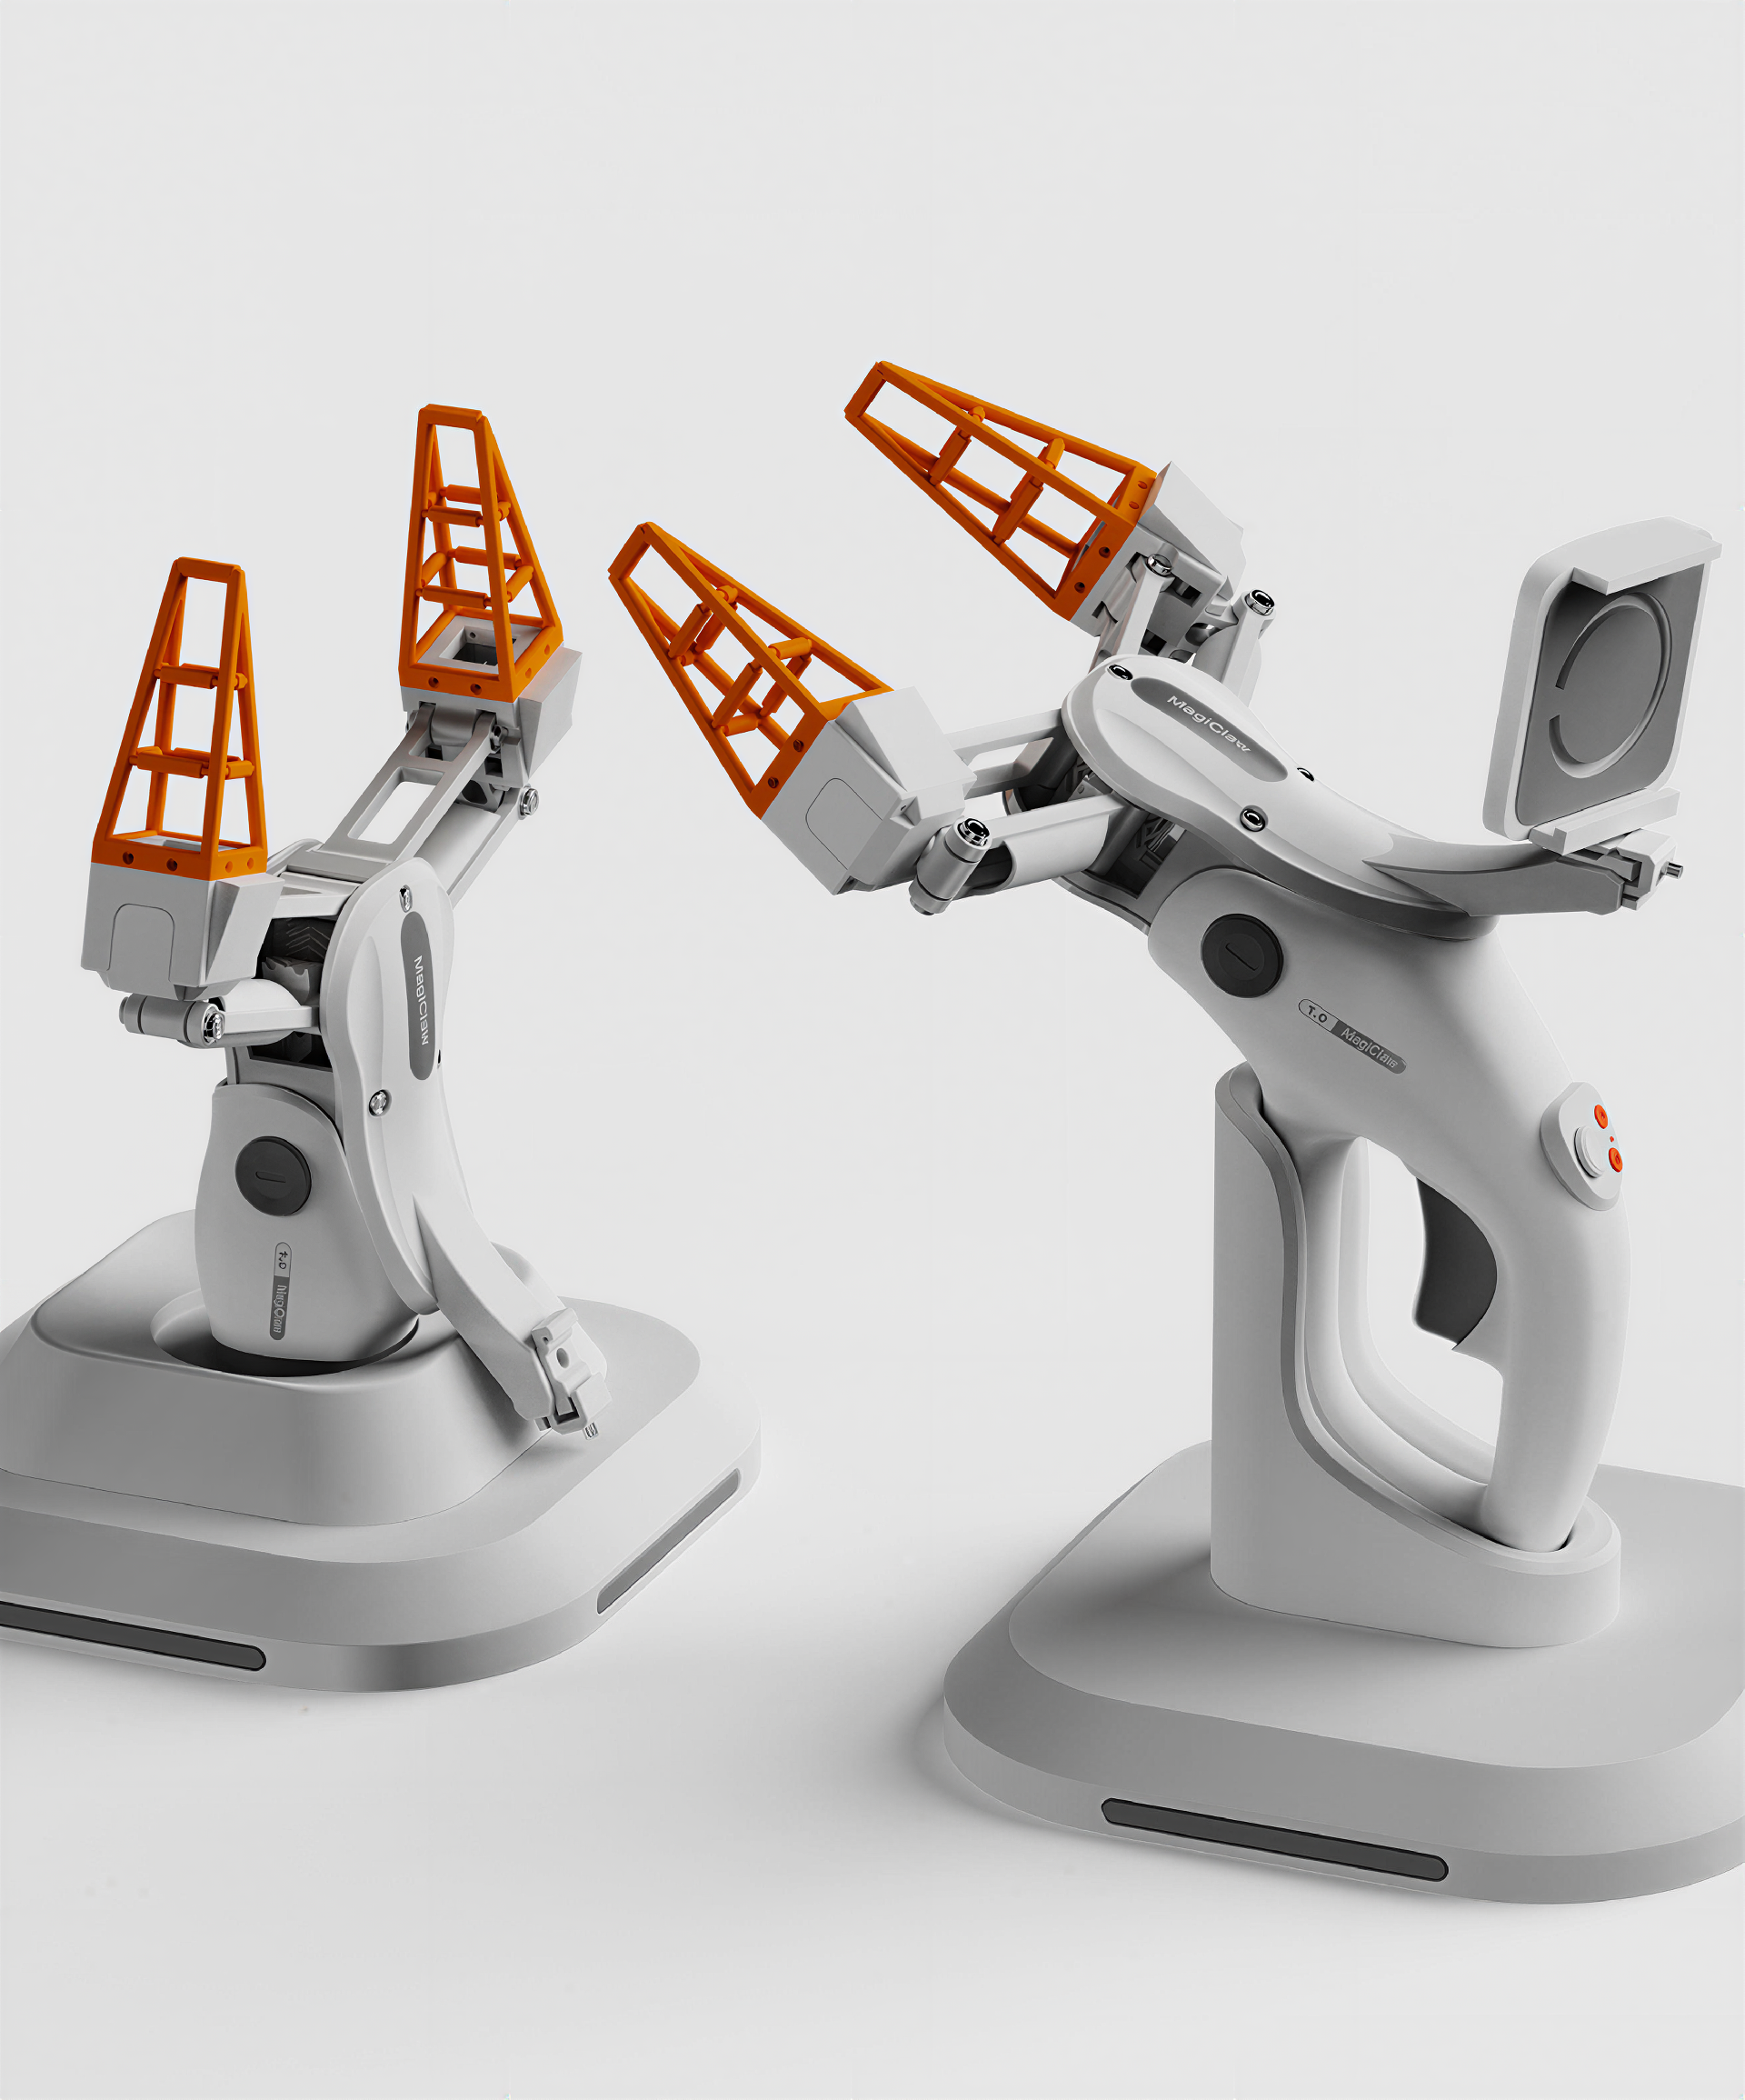
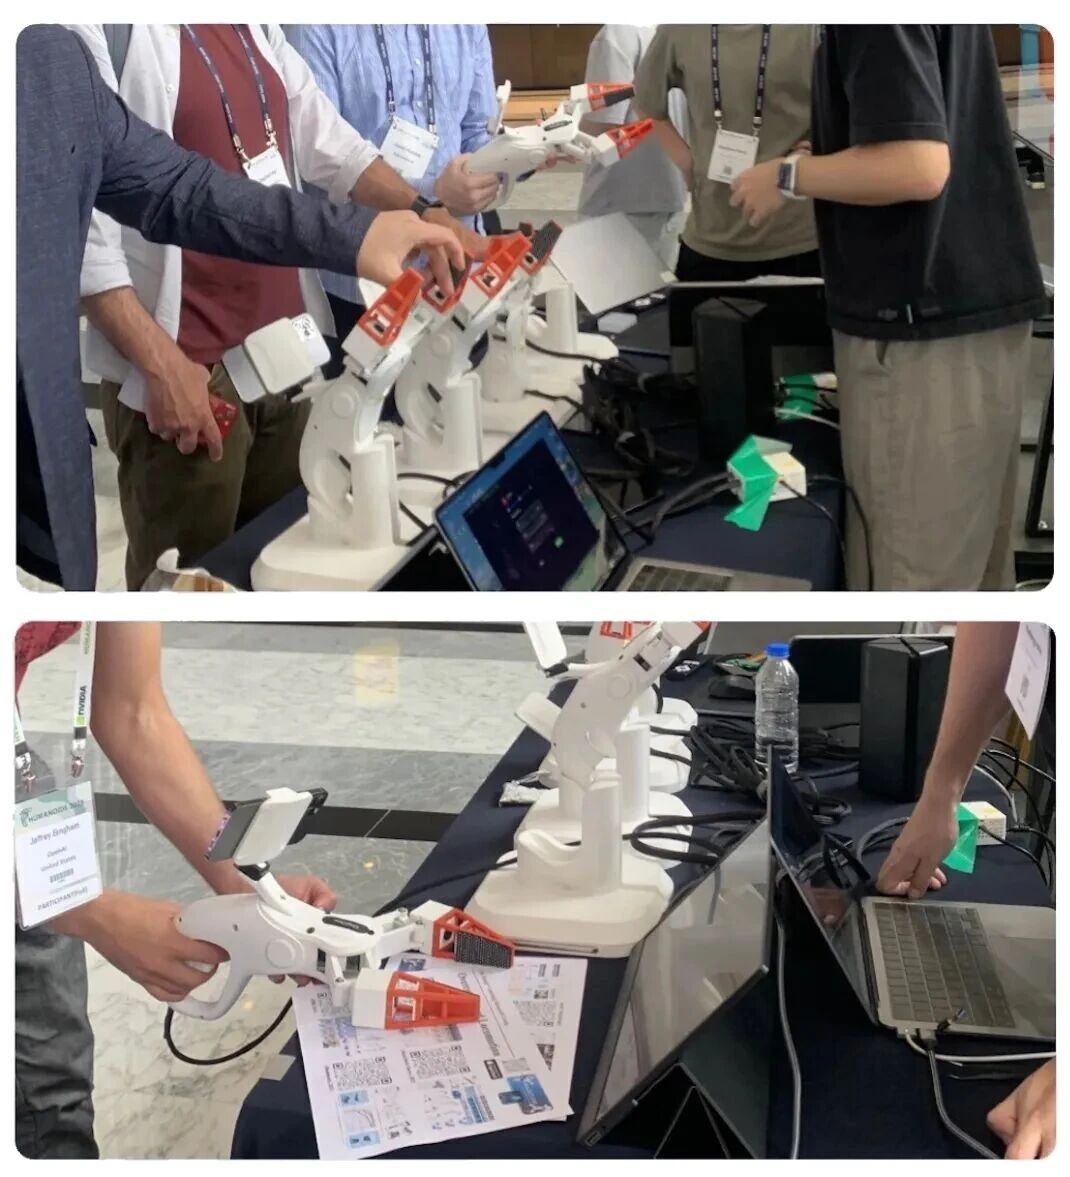
这也是 asMagiClaw 的意义所在:它将复杂的机器人操作研究,转化为一套更容易部署、更容易感知、更容易迭代的工具系统。在 CoRL 2025 线下展示中,asMagiClaw 也与来自机器人领域的研究者和开发者进行了直观的现场交流。
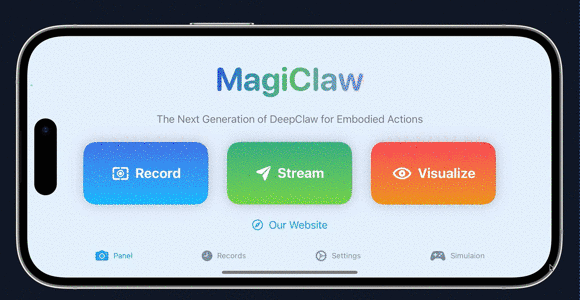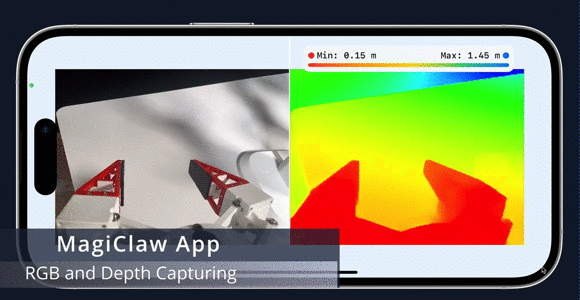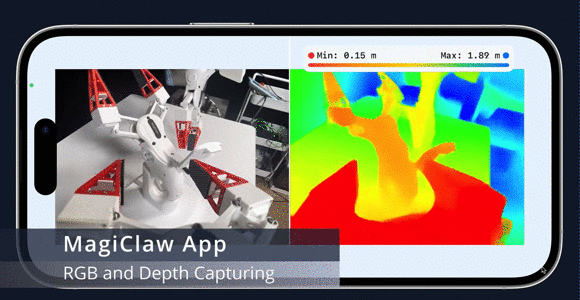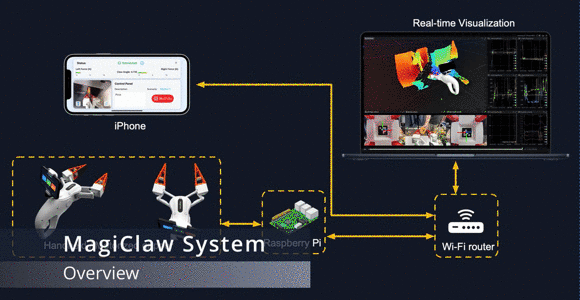
将手机变身为机器人工具
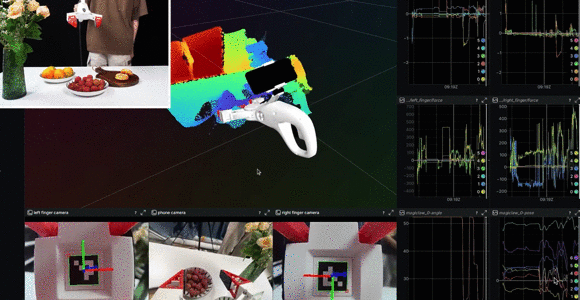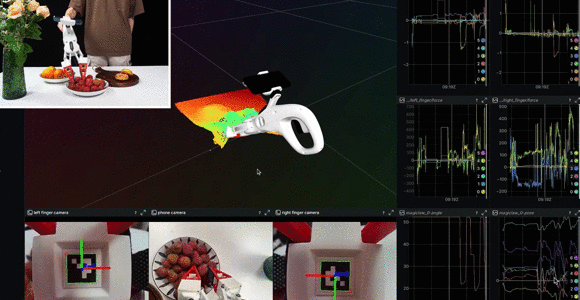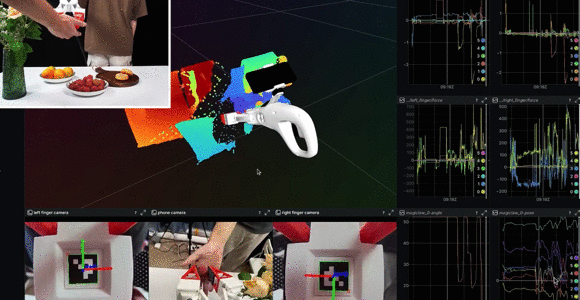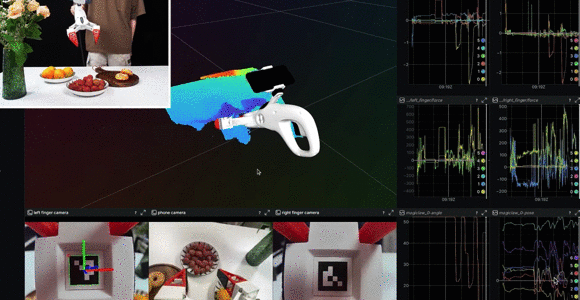
高质量多模态数据

实时物理力觉反馈

输入您的电话,我们即刻给您回电
扫一扫
关注木马公众微信平台

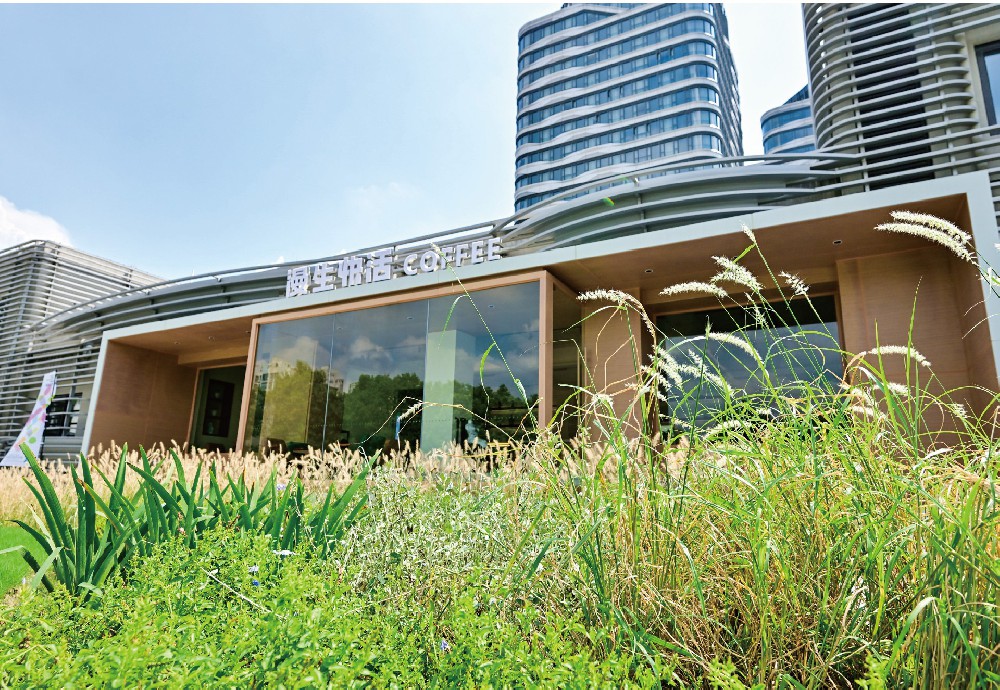
欢迎来到古美设计中心——一个融合创意生活、设计力量、绿色生态的复合型设计生态场。···
2026年7月17日,世界人工智能大会(WAIC)在上海隆重启幕。作为全球人工智···
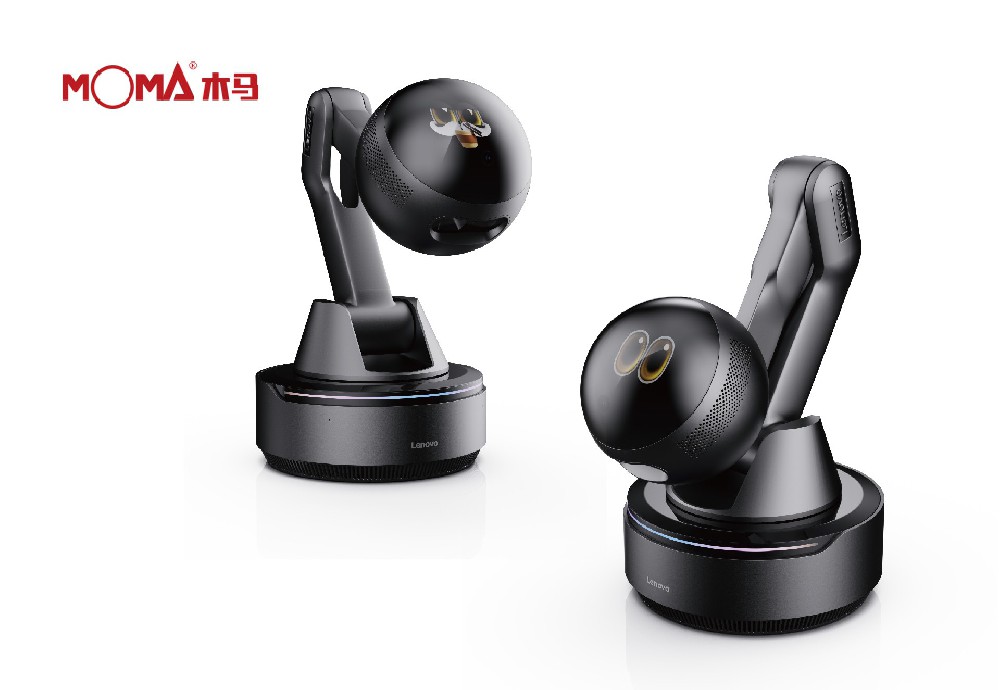
Lenovo × MOMA Design联想AI Workmate Concep···
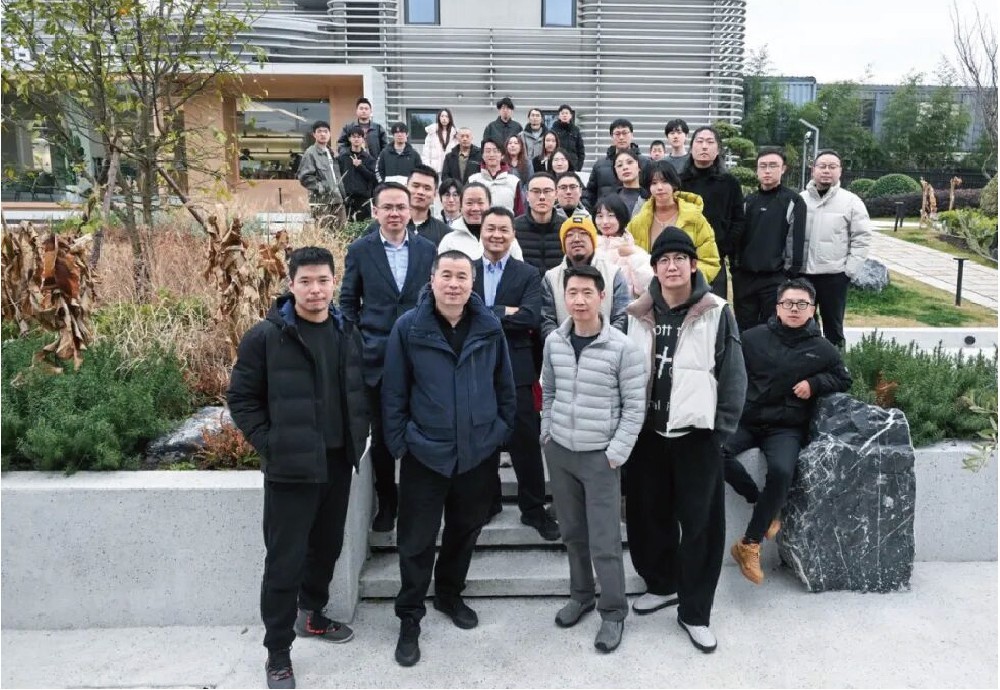
2026年1月31日,以“韧性生长”为主题的木马设计总监论坛在上海古美设计中心成···
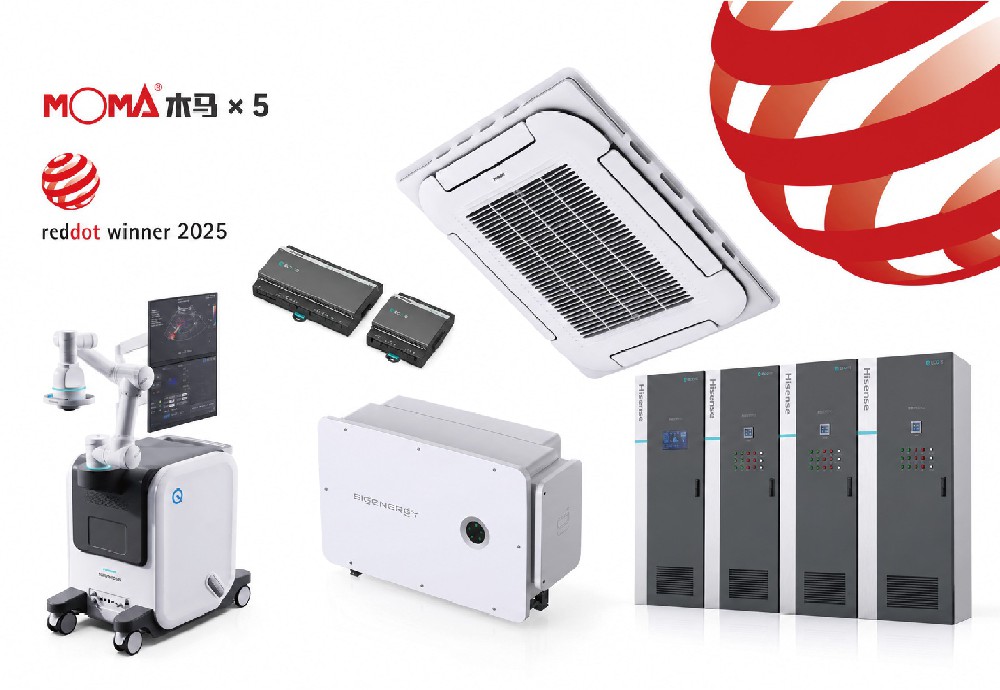
2025 德国红点设计奖Red Dot Design Award公布···
当气候变化、技术裂变、城市治理等全球性挑战交织,设计是否还能止步于美化造型、优化···
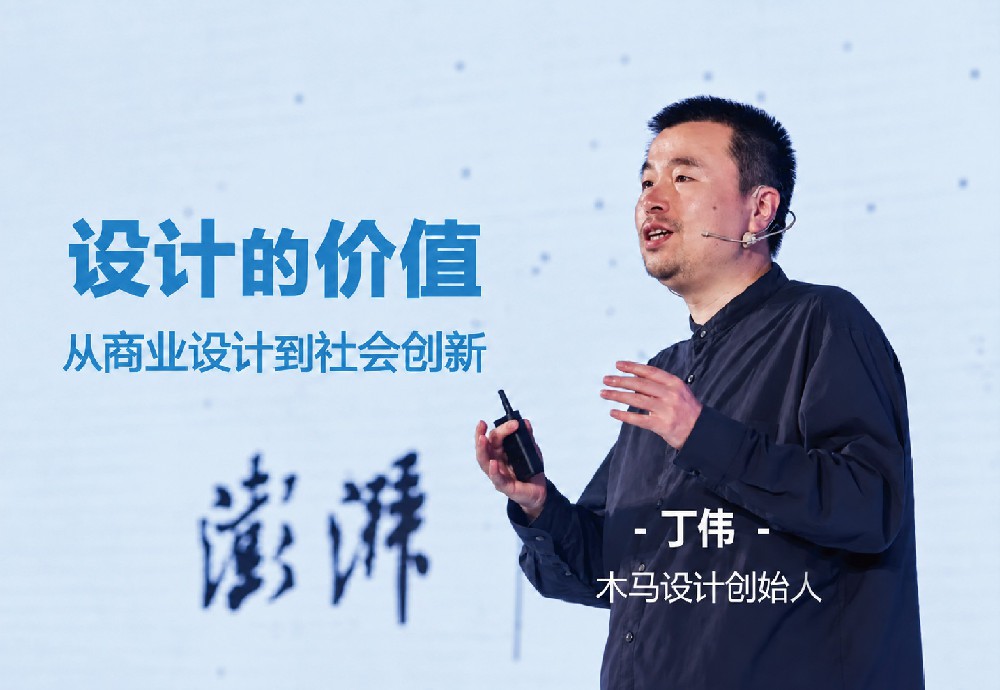
2023世界设计之都大会(WDCC2023)提出“城市处处有设计、生活处处有设计···
为了让机器人的操作研究更理解真实世界,得到真实操作过程的数据积累。也为了将复杂的···
丁伟有着多重社会身份。作为工业设计师,他正忙碌于最新一代四足机器人的设计,在医疗···
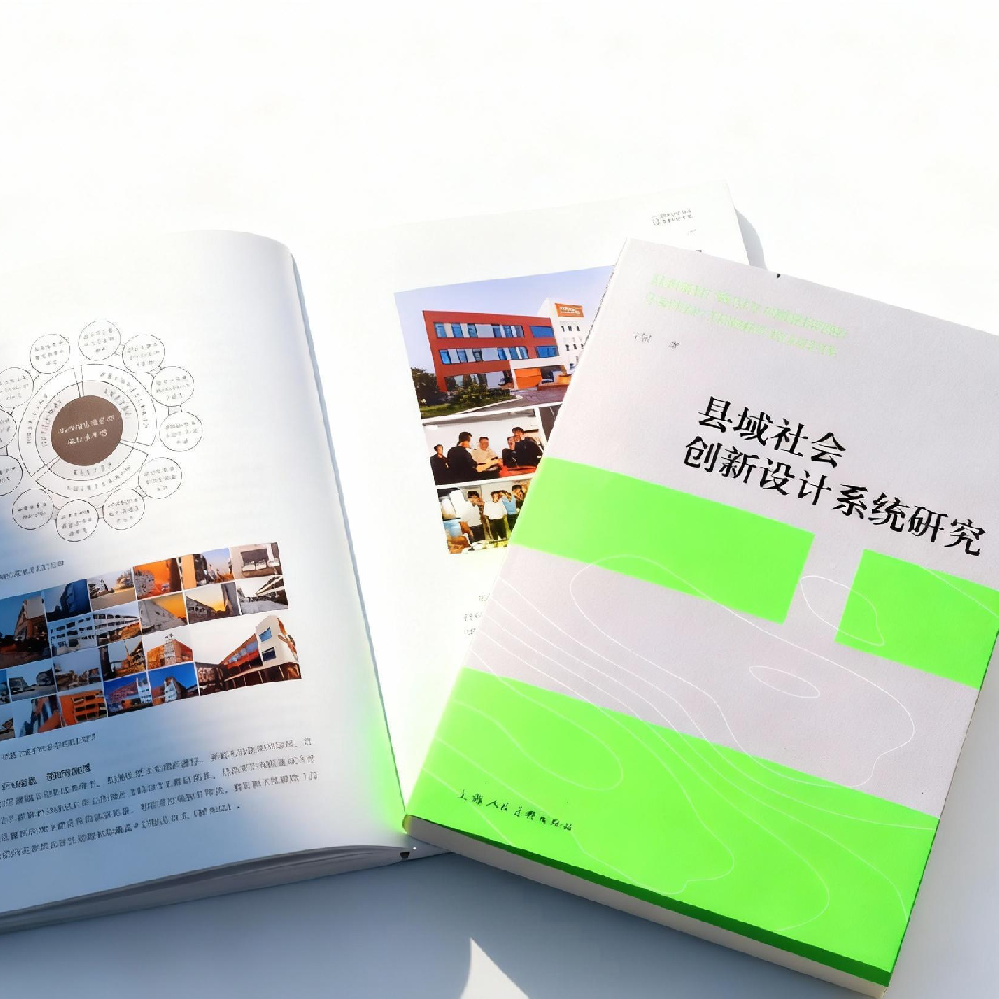
当设计思维注入县域发展脉络,一场静水流深的社会创新正在发生“郡县治,天下安”。县···


木马设计优秀作品盘点领略创意的无限可能23个精品案例展示[木马设计·优秀作品盘点···

自2002年开始,木马设计开启了20年的设计探索,不断探索设计的本体,设计的边界···

由上海市人民政府主办、联合国教科文组织联合主办的2024世界设计之都大会将于9月···

上海自2010年加入联合国教科文组织“创意城市网络”以来,创意设计产业蓬勃发展,···

近日2024德国红点设计奖 Red Dot Design Award公布最终获奖···